从感知到行动,机器人的硬件基础
从环境观测到轮组运动,递送机器人需要完成一条连续的感知与控制链路。YOGO 将多传感器、分布式处理、结构与模块接口、轮式悬挂及电源管理共同设计,使信息处理、机械承载和能源分配围绕同一项服务任务工作。
系统架构与子系统分工
机器人本体同时承担观测、计算、运动、承载与供能。传感器采集环境和机身运动,处理单元形成位置与通行判断,底盘输出移动;框架承受模块载荷,电源系统维持各部分运行。机械、电气和数据接口共同决定这些子系统能否作为整机协同。
YOGO 将结构、电子硬件和底层软件共同研发,采用分布式处理组织多个计算单元。局部感知与运动控制处理机身附近的即时变化,路线和任务层面则决定整体移动目标。两类职责通过通信与状态反馈衔接,使硬件响应与服务过程保持一致。
- 硬件层
- 机器人、AIoT 设备与第三方设备,提供现场观察和物理执行能力。
- AI + 操作系统
- 智慧中枢与操作系统连接信息,协调不同硬件的运行。
- 应用层
- 用户、管理者和商户通过相应应用发起、组织和管理服务。
三层结构体现服务系统中的职责分工。以下重点讨论机器人本体硬件;电梯接入、闸机联动与多机协同,可结合楼宇协同技术文章进一步了解。
多传感器感知与定位
定位、障碍检测与场景识别回答的是相互关联的问题:机器人在哪里,周围有什么,以及这些物体怎样影响通行。YOGO 将激光、视觉、红外、超声波与惯性测量结合,形成混合多级定位感知方案。
不同传感方式提供不同的约束:距离测量描述物体与机身的几何关系,图像提供可识别的场景特征,惯性测量描述自身运动。融合时需要考虑各自的观察范围、采集时间和信息质量,避免把同一时刻无法直接对应的观测简单叠加。多源感知的价值在于互补与校验。
参考递送平台采用 23 个 CPU、36 个传感器。下表列出主要感知器件,并非 36 个传感器的完整分项;实际安装配置随具体机型而变化。
| 感知器件 | 数量 | 系统中的作用 |
|---|---|---|
| 超声波 | 6 | 补充机身周围的距离与近距离观测,与激光、视觉等信息共同用于邻近环境判断。 |
| 激光雷达 | 1 | 测量周围空间的几何与距离关系,参与定位、路线判断和邻近障碍检测。 |
| 红外传感器 | 9 | 在对应安装位置提供近距离观测,补充机身周边局部区域的环境信息。 |
| 摄像头 | 2 | 采集图像特征,用于场景理解、视觉定位,以及对环境中人员的识别。 |
惯性测量与信息交叉验证
IMU,即惯性测量单元,提供运动与姿态变化信息;激光和图像则以外部环境为参照。两类观察分别描述“机身怎样运动”与“环境相对机身怎样变化”,为解释同一段位移提供不同依据。
定位结果需要在连续移动中保持一致。机器人转弯、经过重复纹理区域或视野发生变化时,可通过不同来源的观测检查位置判断是否合理。混合多级定位因此同时关注精度、鲁棒性和独立验证,并在具体路线中检查观测条件变化对结果的影响。
视觉 SLAM 与场景识别
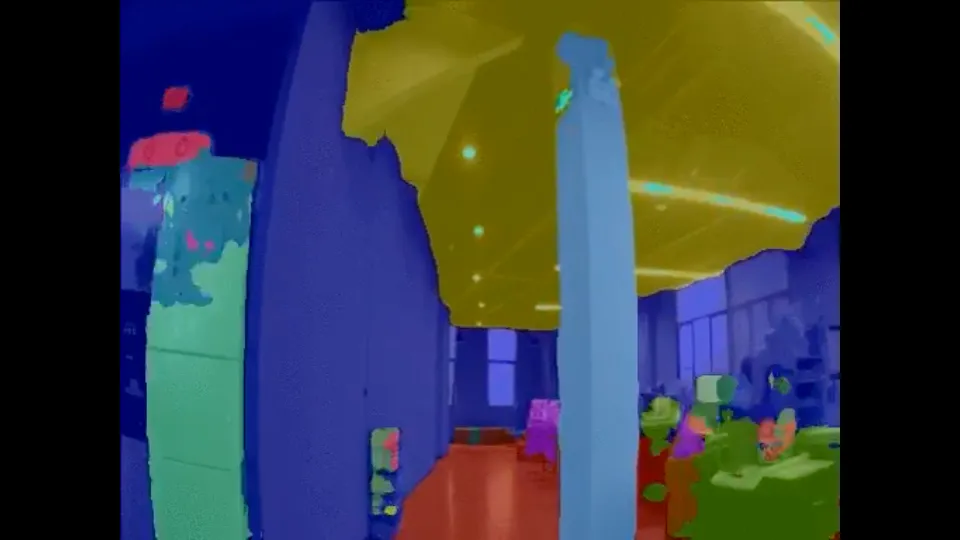
视觉 SLAM,即同步定位与地图构建,通过连续图像中的特征对应估计运动,并维护空间参照。它处理的是一系列画面之间的关系:哪些特征仍然可见、视角怎样变化,以及这些变化对应怎样的位移。地图与当前观测的对应关系,为后续定位提供依据。
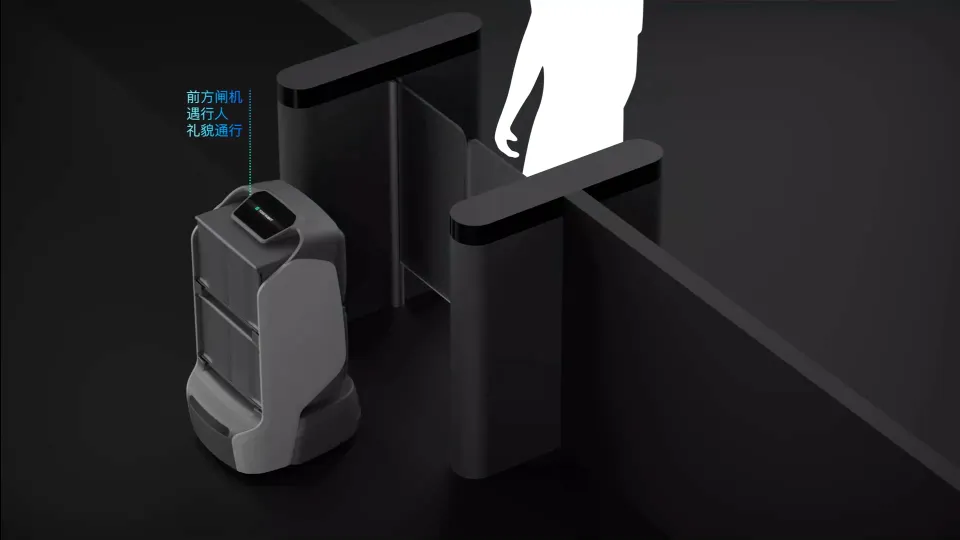
YOGO 结合图像处理与深度学习识别人体、人脸等视觉特征。场景识别回答对象类别与所在区域,定位回答机器人自身的位置,两者服务于不同判断。在共用通道中,识别到行人还需要结合相对位置、移动方向和当前通行条件,才能组织等待与礼让。
多级决策与运动控制
YOGO 的多级控制让不同级别的传感器配合相应处理单元,由多个微处理器参与计算,再通过自研硬件通信操作系统与分布式算法协调。设计重点是明确各层的输入、输出与响应职责,使局部观测能够及时影响当前动作,也让运动结果返回上层任务。
局部控制与整体路线处理不同的时间和空间尺度。邻近障碍变化会影响当前可行的移动,目的地与路线则约束后续方向。两层衔接时,需要区分“路线仍然有效”与“此刻可以继续移动”,避免只依据全局目标忽略局部通行条件。
运动本身也会改变传感器观察到的内容。机器人与物体的相对位置发生变化后,后续观察会为下一步判断提供依据。因此,感知、判断与执行是随运行持续更新的过程,贯穿路线中的每一段移动。
临边与通道条件的判断
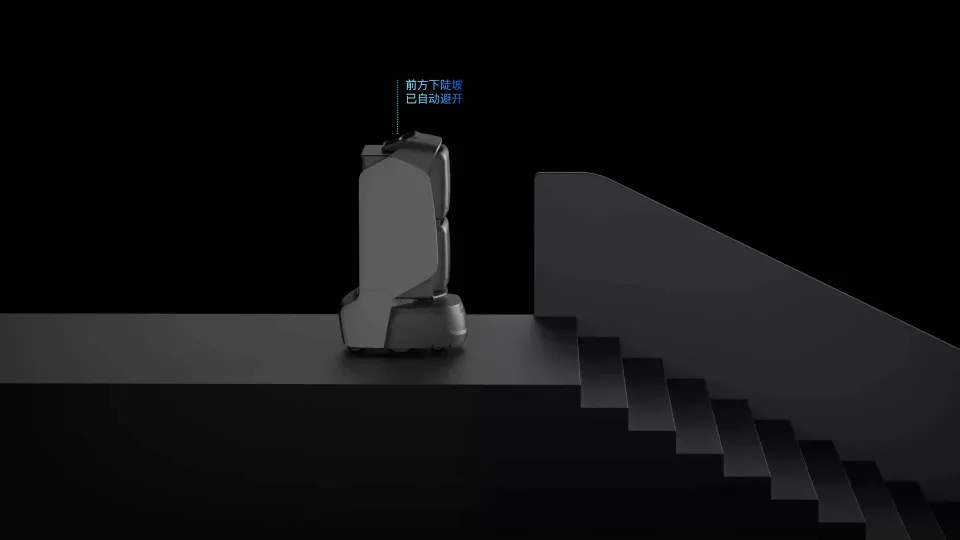
接近下坡临边时,判断重点是前方地面是否仍然支持行进。传感观测需要转化为对当前移动方向的约束,并在位置变化后持续更新。临边动画展示了从观察地面条件到调整行进方向的局部反馈过程。
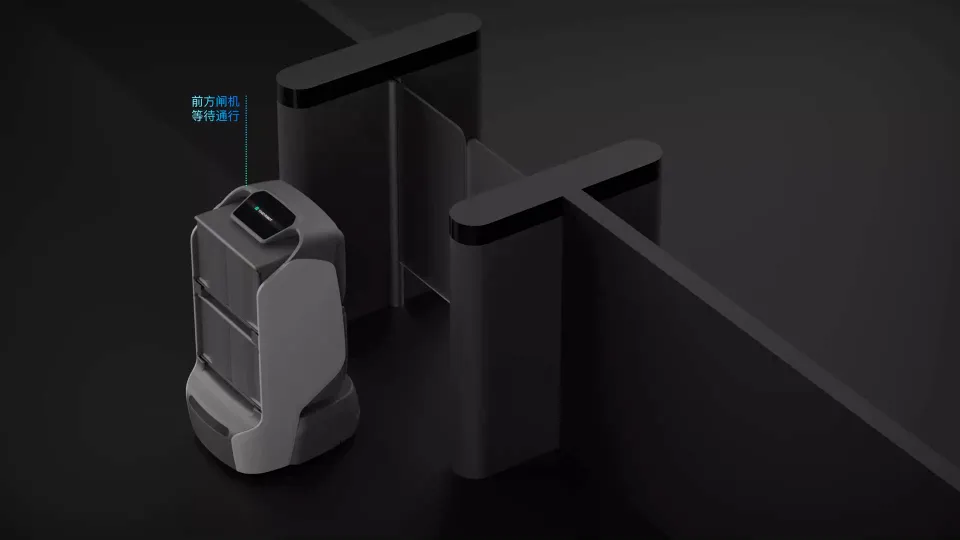
闸机通道涉及设备状态与空间状态两类条件。识别到闸机后,还要判断通道是否开放、前方是否有人,以及等待位置是否合适。这些信息与路线一起参与决策,使设备识别、人员礼让和实际通过形成连续动作。
本体感知与楼宇设备信息的配合
YOGO AIoT 将机器人与电梯、闸机等楼宇设备连接起来。本体传感器观察物理环境,设施连接则提供通行点的信息与协作能力,两者承担同一通行过程中的不同职责。
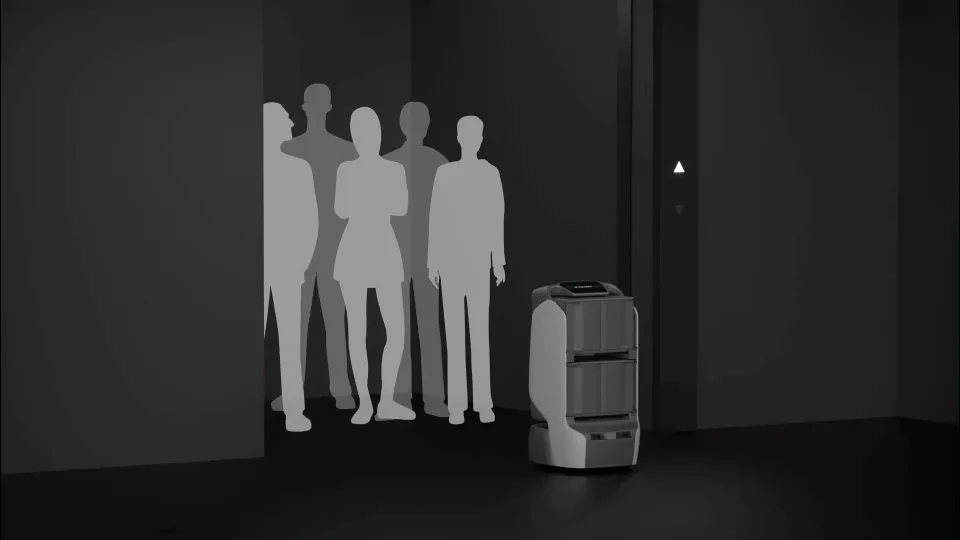
例如电梯入口处的移动,同时涉及机器人所在位置、人员活动与设施运行状态。现场路线与设备连接需要一起安排,可用接口、通行权限和通信条件决定协作如何落实到具体项目。
机身结构与模块供电接口
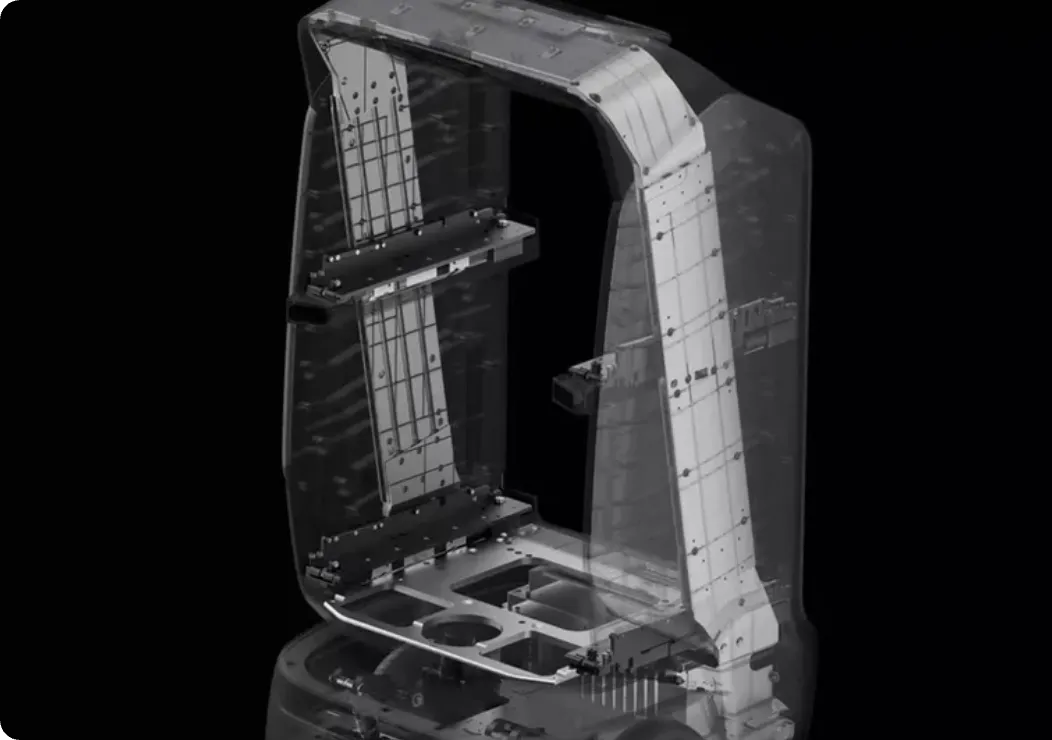
机身结构为设备提供物理承载基础。YOGO 递送平台将锌合金结构与纤薄外形结合,在有限的机身空间内安排支撑框架、模块位置与移动底座。
结构承载与内部设备布置
内部框架连接模块安装位置与移动底座,承担设备支撑和载荷传递。外形尺寸、内部空间与承载路径相互制约:为模块留出空间的同时,也要维持安装连接的稳定性,并考虑机身移动时载荷分布对底座的影响。
模块布置需要同时考虑定位基准、固定方式与维护接近空间。模块如何拆装、载荷落在哪里、与相邻器件保留多少空间,都会影响整机集成。YOGO 将框架与服务功能共同设计,使承载结构能够对应具体模块和内部设备布局。
能源导轨与模块集成
能源导轨为匹配模块提供供电连接,使模块安装位置与电源接入保持对应。机械固定解决定位与承载,电气接入解决能源供应;两者需要在同一装配关系中确认,避免仅以外形适配判断模块是否可用。
完整模块集成还包括控制接口。机械连接、电源容量与控制通信分别决定模块能否装入、能否稳定供能,以及能否参与任务。选配时应共同核对这三方面条件,并将模块的运行状态和故障响应纳入整机验证。
轮式底盘与减震悬挂
底盘将机器人的载荷与运动连接到楼宇地面。YOGO 面向室内的瓷砖、木纹地板、水泥地等表面研发轮式底盘,轮组布置、地面接触与悬挂机构是其中相互关联的组成部分。
地面接触与路线条件
轮组与地面的接触条件影响驱动和支撑。干燥或潮湿表面、接缝、门槛及细小高度变化,会使同一底盘面对不同约束。评估时需要把地材、载荷与路线几何一起考虑,并检查转弯、停靠和对接等局部位置,而不只验证直线行驶。
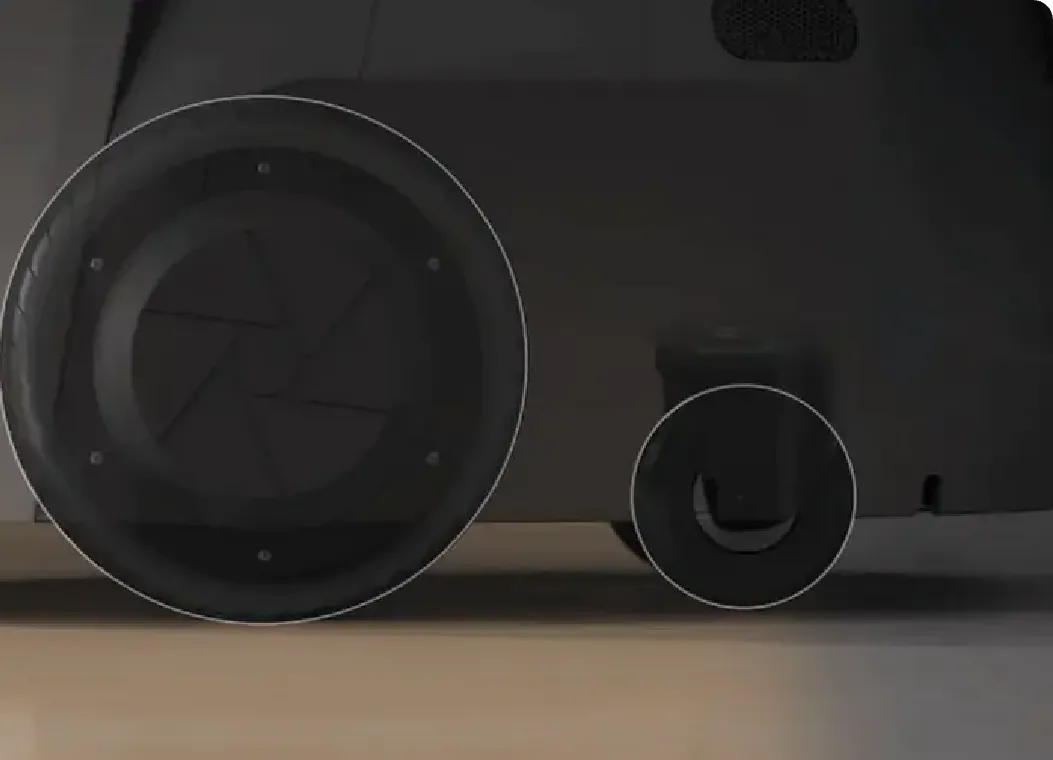
轮组特写中可以看到较大的驱动轮与较小的支撑轮,它们的位置关系参与底座的支撑与移动。可通过的坡度、缝隙和门槛,则需要根据所选机型的运行条件评估。
Z 型交叉减震悬挂的运动关系
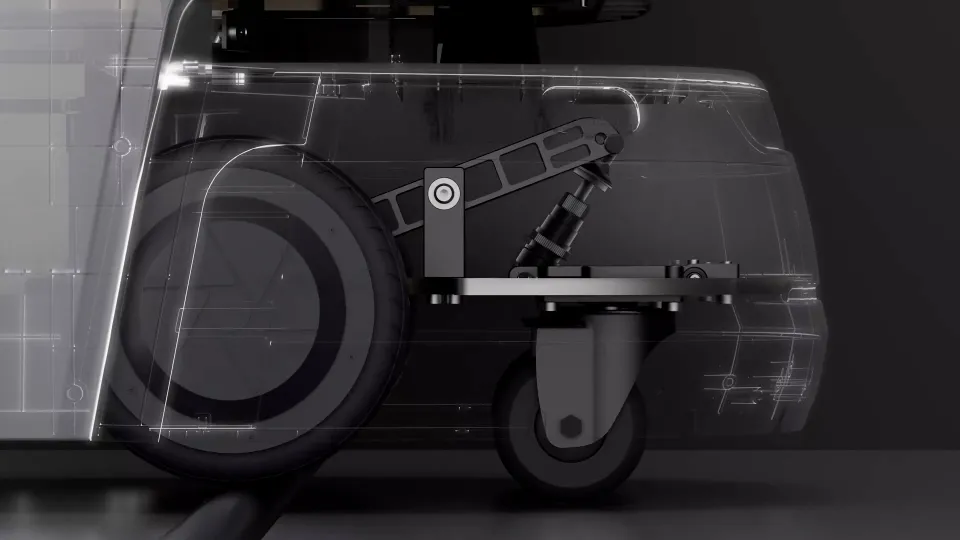
Z 型交叉减震悬挂通过连杆与减震器,让轮组和机身产生受约束的相对运动。轮组经过地面衔接处时,位移经机构传递并由减震器缓冲,减少冲击直接传向机身。动画中的轮组、连杆与减震器分别展示了地面输入、运动传递和缓冲作用。
悬挂性能要放在整机状态下理解。轮组接触、载荷分布和机构可用行程共同影响机身姿态与设备承受的运动;转运物品、内部传感器与对接机构也会受到这些变化影响。路线验证因此需要覆盖相应载荷和地面条件。
自主充电与电源管理
电源系统既承担供电,也参与服务过程的组织。YOGO 将电量状态与集中电源管理、自主找桩对接及充电接口连接起来,把任务接续与设备补能纳入同一运行过程。
基于云的集中电源管理
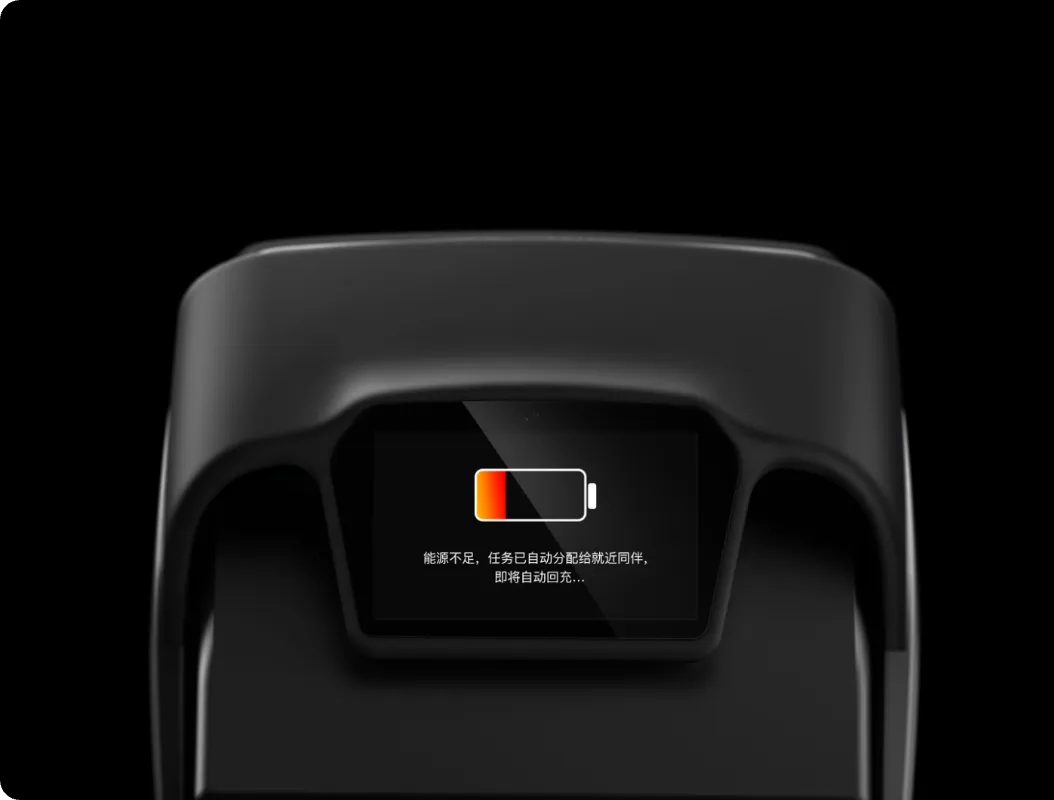
当系统检测到电量不足时,可以将任务交给附近的机器人,由低电量设备返回充电。单台设备的能源状态由此能够影响机群中的工作分配,让补能安排与服务任务建立联系。
低电量任务转交需要明确接续边界。当前任务进行到哪一步、物品是否已经装载、附近设备是否可用,以及充电站是否可达,都会影响安排。任务分配与物品转移应分别核对,确保系统状态与实际承载位置一致,再组织设备返回补能。
充电站接近、对齐与电气连接
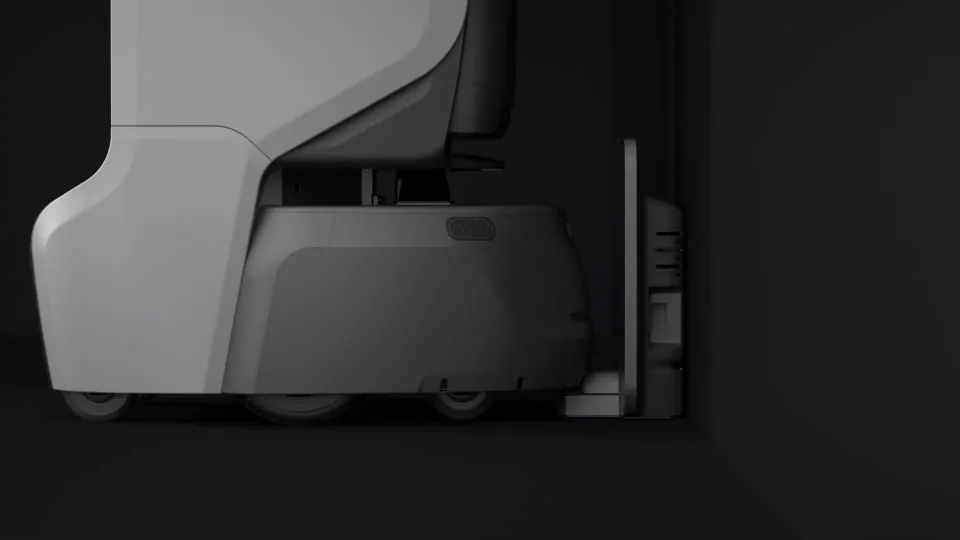
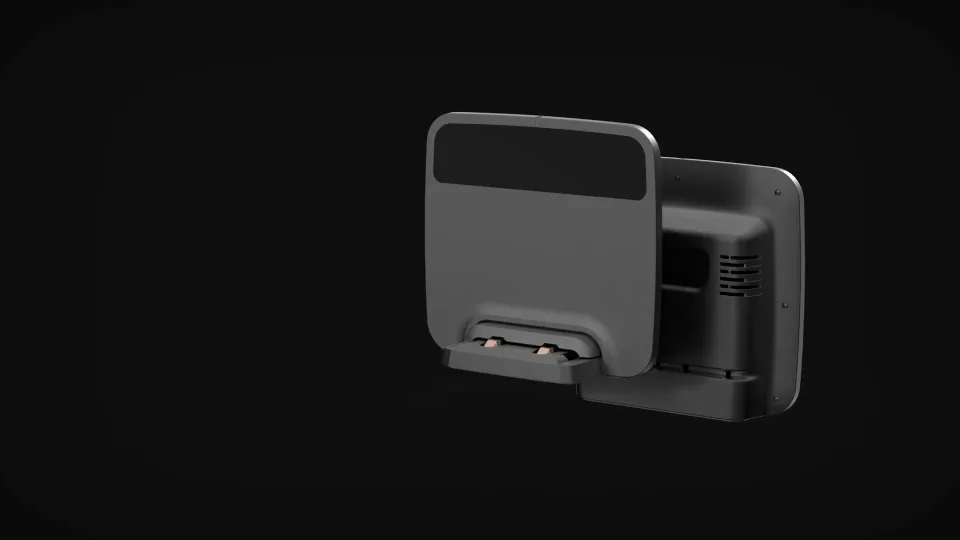
自主充电将导航接近转化为电气连接。机器人先寻找充电桩、进入对接区域,再通过移动底座的姿态调整让接口对齐。站点位置、接近路线、周围净空与接口结构共同决定这一过程能否重复完成,因此充电部署也属于整条服务路线的设计范围。
递送平台的参考充满电时间为 3 小时,具体时间随电池配置与充电条件变化。补能计划还需要考虑任务负载、充电点可用性和服务排班:充电时长与可用工作时段一起决定设备如何进入下一轮任务。
充电接口防护与维护条件
自动伸缩保护罩通过开合控制充电接口的露出与遮蔽,为接触位置提供物理防护。电气防护还需要处理带电部位接近和漏电等风险。机械保护与电气保护分别承担不同职责,应结合人员接近、对接及退出过程共同验证。
防腐设计关注清洁、消毒过程中可能接触的液体和气体。充电设备因此需要同时面对正常连接过程与日常维护环境;部署时应将清洁方式与设备适用的防护要求对应起来。
分布式计算与底层操作系统
YOGO 通过自研的硬件通信操作系统与分布式算法,连接多个微处理器,承担多终端混合计算。计算工作分布在不同硬件中,以降低对单一高性能处理器的依赖。
分布式计算的难点在于跨单元协作。不同处理结果需要具有可对应的设备身份、时间和状态,接收方才能判断它们是否适用于同一动作。处理分工、通信和状态管理共同构成计算平台,决定局部响应如何与整机任务衔接。
微内核与不同处理器的适配
微内核将基础内核机制与其他系统服务分开,组件通过通信协作。YOGO 的底层设计面向不同微处理器,让计算职责与适合的硬件对应。架构设计还需要明确服务之间的依赖和故障影响范围,使处理单元的适配与整机协作能够分别验证。
恢复、备份与运行环境
恢复与备份围绕具体故障设计。某个模块失去响应时,需要识别受影响的数据与动作,再决定哪些任务可以保留、哪些动作应停止,以及恢复后从什么状态继续。组件级故障处理由此与整机任务接续建立清楚的关系。
环境适应同样是整机验证问题。高温等条件会与处理负载、供电和内部设备布置相互影响;适用范围需要依据具体配置的验证结果确定。评估计算平台时,应同时核对环境温度、持续负载及部署条件,而非只考察单个处理器的参数。
从本体计算延伸到楼宇系统
楼宇尺度的系统进一步把本体计算与外部设备连接。分布式操作系统集群协调多任务与多硬件操作,数据驱动的认知系统处理相关信息,Mesh 网络支持机器人群组共享状态。本体的局部感知与执行由此能够接续电梯、闸机和应用软件中的任务,而各层仍需保持明确的输入输出与责任边界。