从楼宇到街区:机器人物流网络的设计与探索
机器人物流网络需要连接的,是载具、节点、运输设备与软件之间的连续交接。YOGO 从楼宇内递送出发,研究跨楼层、跨建筑以及地面与地下运输的系统接口,使物品流转、设备调度和服务责任能够沿同一条任务链路衔接。
从完整运输链路出发
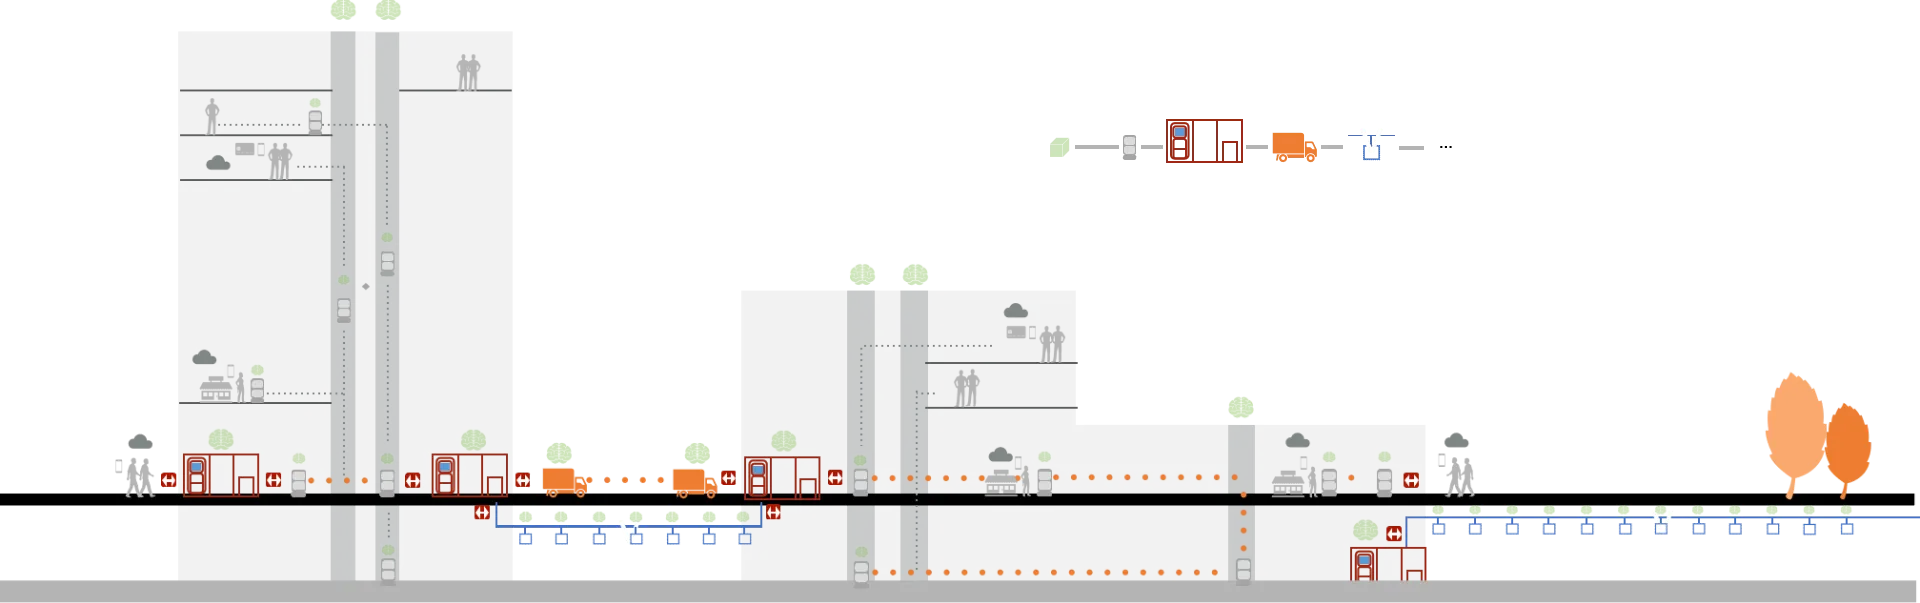
物品从商户到达楼宇中的使用者,需要经过装载、运输、暂存、换乘与末端交付。每一段移动都有起止条件,每一次交接都会改变物品位置与责任主体。系统设计要同时明确谁接收、在哪里等待,以及什么状态足以让下一阶段开始,才能把多台设备的动作接成一次连续服务。
YOGO 的工程方法先确定服务目标和运行边界,再形成系统架构、划分产品职责,并选择相应技术。物流研究因此从路线与交接关系出发,同时考察设备能做什么、接口如何连接,以及连接中断后怎样接续。楼内递送与设施协同构成基础,跨建筑网络则进一步增加运输方式和运营主体之间的衔接。
街区服务的可达性,除了商户与使用者之间的距离,还受到营业时段、建筑出入口、电梯高峰和最终交接方式的影响。从人前往服务点,到服务抵达目的地,需要同时考虑物理路线与运营安排:谁负责装载,什么时候维护,以及遇到需要人工处理的情况时如何接续。
让“15 分钟生活半径”连接更多服务
15 分钟生活圈关注日常需求在较短步行或骑行距离内的可达性。YOGO 的设想是在这层空间关系上增加服务连接:人可以前往服务点,物品与服务也可以向需要它们的人流动。距离、时间,以及最后如何抵达具体楼层,共同进入服务设计。
方案以支持每周 7 天、每天 24 小时的无人服务为设计目标。围绕自动运输,还需要建立装载、取用、备货、补充库存、充电、清洁与异常处理的运营安排,分别明确责任与时段。这样才能把服务放进白天高峰和夜间低峰的完整节奏中研究。
道路与建筑规划决定了网络的接入条件。交接开口、车辆停靠位置、电梯接入点和暂存空间,需要与人员出入口、既有交通及维护空间共同安排。将这些位置提前纳入设计,可以减少后期用局部设备改造弥补整条路线缺口的工作。
从目标场景反推系统设计
从目标场景反推系统设计,需要先定义一段完整服务:运输什么、由谁发起、经过哪些空间,以及怎样确认送达。随后将其分解为运输、存储、交换和信息处理职责,形成设备之间可以实施和验证的接口,而非先选定单台设备再寻找应用位置。
例如,一件物品需要跨越两栋建筑送达使用者,就包含楼内汇集、楼宇间运输和目标楼宇内分发。系统设计先识别这些阶段之间的交接点,产品设计再对应机器人、交换站、载具与软件,研发和验证则共同检查它们之间的接口。
系统研发覆盖工业设计、机械、电子、操作系统、算法、通信、云服务与应用系统。YOGO 将这些领域纳入整体研发范围,围绕同一载具和同一任务协调接口:机械结构决定怎样交接,控制系统决定何时动作,软件记录交接结果并组织后续运输。
六个相互连接的系统研发范围
- 室内机器人
- 承担楼层平面移动、物品承载、接近交接位置,以及与电梯相连的室内路线。
- 建筑物联网
- 连接电梯、闸机等设施,让设备动作与建筑通行状态相互配合。
- 室外运输
- 连接不同建筑的地面路线,并组织两端的停靠与交换。
- 服务与交易应用
- 连接使用者与商户,让需求发起、订单处理与实际物品运输建立联系。
- 机器人管理
- 组织设备任务、可用状态和共享路线,同时考虑通信条件与群组协作。
- 交通枢纽
- 以存储与交换接口连接前述运输环节,让带载的物品能够继续流转。
用标准 BOX 连接不同运输环节
标准 BOX 是网络中的共同载荷单元。它既容纳物品,也为机器人、交接机构与存储位置提供一致的处理对象。运输方式可以沿路线变化,载具则保持可识别、可定位、可承载,使系统接口围绕同一物理对象建立。
共同接口让 BOX 连同内部物品在不同设备之间流转,减少换乘时重新装卸内容物的需要。接口标准应覆盖外形与定位基准、载荷与重心、固定与释放,以及身份和状态确认。只有机械配合与信息关联同时成立,接收设备才能确定接到的是哪一个载具、对应哪一段任务。
| 接口 | 需要解决的问题 |
|---|---|
| 尺寸与定位 | 载具如何适配机器人、交接开口和存储位置,并提供一致的对接基准? |
| 承载与固定 | 如何考虑载荷、重心、运输中的物品移动,以及载具的锁定与释放? |
| 识别与状态 | 如何把实际载具与内部物品、目的地和当前任务关联,并在交接前后保持一致? |
| 存取与隔离 | 谁可以装载和取出物品,哪些物品需要单独的处理、清洁或隔离条件? |
标准化需要先确定服务范围。餐品、包裹、办公物资与回收物的装载方式、清洁要求和存取条件可能不同。研究的重点,是找出可以共用的接口,以及需要保留给具体载具或服务的差异。
交接节点连接移动与等待
YOTATION 在物流架构中承担接收、暂存和交换职责,是不同运输阶段之间的节点。其设计既包括载具如何进入、存放和交出,也包括位置分配、接收确认与后续设备的衔接。节点位置和可用容量会直接改变路线组织及设备等待方式。
暂存把前后设备的到达时间适度分开。楼内机器人等待电梯时,楼间运输设备仍可按自己的路线组织任务;两者在节点交换载具。缓冲能力受存储位置和物品停留时间限制,节点接近满载时还需要调整上游发运,避免等待持续向前一段链路传递。
把一次交接设计完整
- 接收
发起物理交接前,核对送入载具对应的任务,以及接收位置是否具备条件。
- 暂存
让存储位置与载具、目的地及相关取用条件保持关联。
- 交出
明确后续运输设备已准备接收,再协调机械动作与载荷释放。
- 接续
确认交接后的实际位置,并依据这一结果推进下一段运输。
交接确认应对应具体物理结果:对接完成、载具移动和载具到达接收位置,是相继发生的不同事件。研发时需要为它们分别确定感知与反馈条件,并保留与任务、设备及存储位置的关联。发生中断后,才能依据实际位置选择恢复步骤。
自动存取与双向服务
自动存取系统 AS/RS(Automated Storage and Retrieval System)为物流节点提供有组织的接收与存储方式。物品在接近目的地的节点等待下一段运输或人员取用,服务节点再衔接装载、送达和收取。系统设计需要同时明确存储单元、运输接口与使用者存取方式。
方案同时考虑双向物流,以及机器人和人员对节点的使用。送达使用者、按需收取物品、退回原点和空载具回流,都属于相互关联的流转方向。因此,位置分配与存取条件需要和机械交换一起设计,让节点能够接续送出与返回两侧的任务。
楼宇内交通:连接楼层、电梯与机器人
YOGO 的网络构想同时考虑建筑内部与建筑之间的移动。不同交通环境提供的空间、通行条件和运输能力各有特点,系统设计需要同时选择适合路线的设备,并组织好这些设备之间的交接。
楼宇内交通由楼层平面路线和垂直连接组成。室内机器人沿走廊连接装载点、交接节点与使用者,AIoT 接口衔接电梯和闸机。多机、多梯运行时,等待位置与通道占用会影响任务接续,需要与设备选择一起规划。
整条路线的完成时间受到瓶颈环节约束。提高平面移动速度,未必能减少电梯排队或释放被占用的交接位置。分析时应分别观察移动、等待和交接,再判断应调整机器人数量、节点位置,还是上游任务的发出时机。
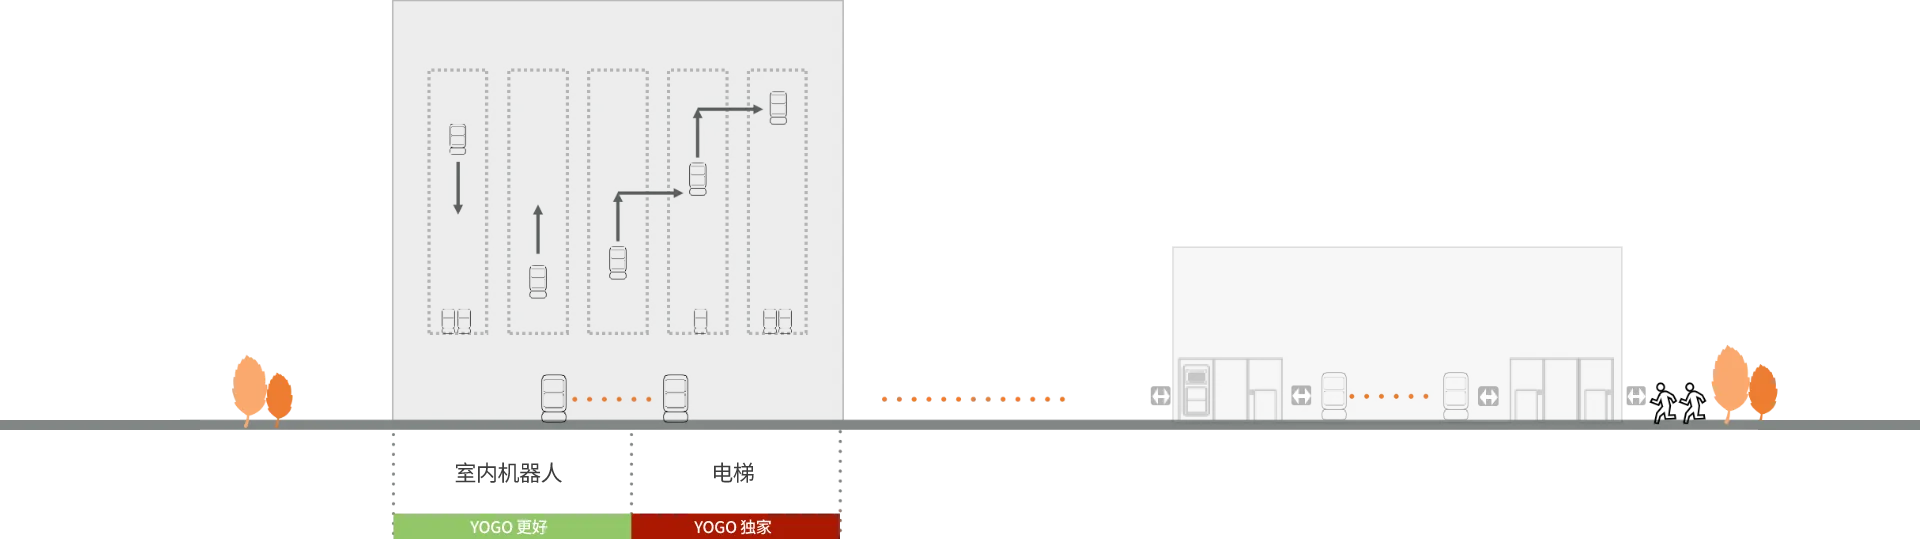
多机器人、多电梯与多次转运需要按可达关系分段。楼层、电梯服务区域和交接位置共同确定每段的起止点;上一段完成时,载荷位置与任务状态应能被下一段接收。这样的分段方式使设备可以各自服务适合的区域,同时维持整条运输链的连续性。
乘梯环节需要同时组织呼梯、等待、进入和离开。进梯前确认轿厢与通行条件,出梯后衔接目标楼层路线,发生换乘时再核对下一段设备与载荷状态。设施动作、导航和交接具有各自的完成条件,运输流程负责将它们依次接续。
轮式机器人同时承担楼层平面上的移动。在地下系统构想中,它们既服务高层楼宇中的使用者,也连接与主体建筑通过中庭相连的低层区域。向使用者递送物品、按需收取物品,都依赖平面路线、垂直连接和服务节点之间的配合。
人员活动高峰会改变共享空间的可用条件。电梯厅、等待点、建筑出入口和交叉路线需要结合人员流向评估,明确机器人能够停在哪里、何时继续,以及任务延迟后如何调整后续安排。交通组织由此与建筑日常使用共同进入系统验证。
楼宇间交通:连接送达、返回与循环
地面运输可以结合已有道路和场地条件连接建筑。它与楼内服务衔接时,会出现不同于室内导航的问题:室外运输设备在哪里停靠,如何与交换设备对接,以及怎样让交接过程与人员、车辆的通行保持合适的关系。
按运输环境划分链路,可以让室内与室外设备分别承担适合自己的路线;两者通过约定的载具接口和节点连接。实际步行距离、天气暴露、出入口开放时间,以及每栋建筑的接入条件,都应纳入这段链路的研究。
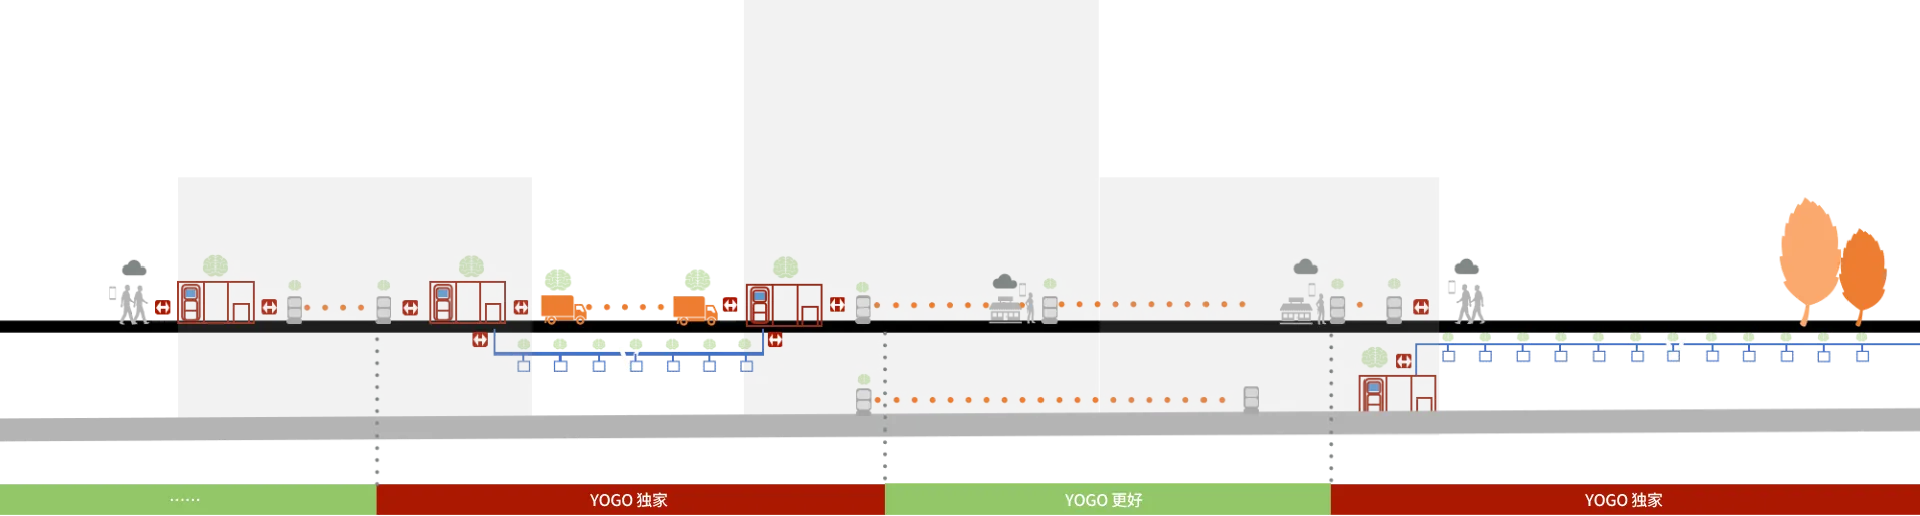
YOGO 的楼宇间交通方案同时包含地面与地下两种连接方向。两者都通过存储与交换节点衔接楼内运输,让载荷从一栋建筑离开,完成楼宇间的一段移动,再进入目标建筑继续流转。这是跨建筑自动循环所要组织的系统关系。
YOTATION 将室内与楼间设备的运行边界分开,通过同一载具接口交换物品。节点需要同时满足机械对齐、可用接收位置和交接确认条件。两侧设备无须采用相同移动方式,但必须对载具身份、承载状态和交出结果形成一致认识。
返程决定载具与节点能否持续周转。空 BOX 回流、物品退回和按需收取会占用反向路线、存储位置及能源;若只评估单次送达,容易忽略下一轮任务所需的载具供给。因此,跨楼研究应观察完整循环中的载具分布与节点占用,而非仅比较去程速度。
跨越两栋建筑的一次连续循环
- 起点楼宇内汇集
装载后的 BOX 沿楼层路线及所需电梯,到达存储与交换节点。
- 楼宇间运输
载具衔接地面或地下运输环节,向目标建筑的节点移动。
- 目标楼宇内分发
接收节点接续载具,再由室内机器人沿路线送往使用者所在的位置。
- 返程与回流
收取物、退回物品与空载具通过反向路线继续流转,存储位置和任务状态保持关联。
地下交通系统:水平线路、服务节点与垂直连接
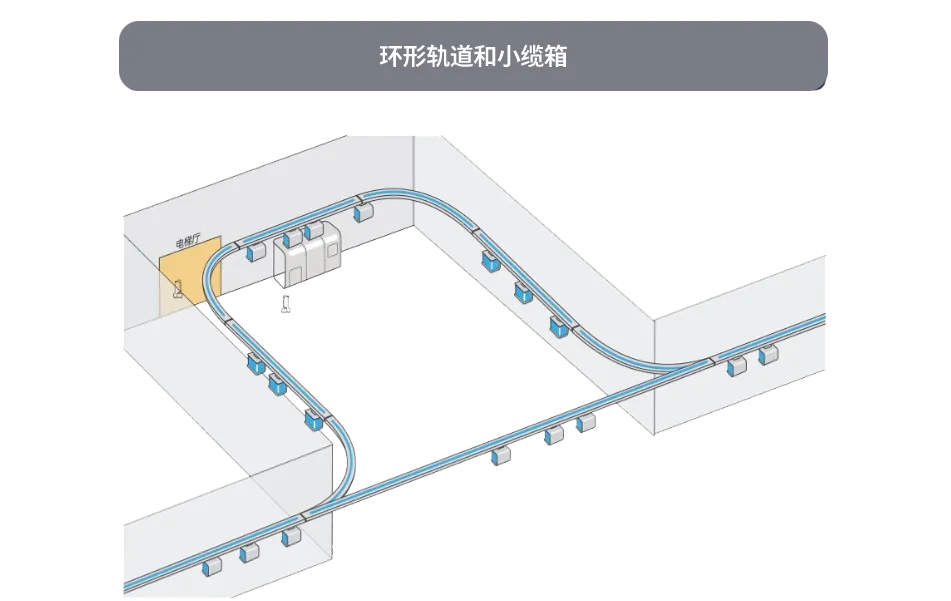
地下运输方案把专用水平线路、临时存储节点与通往楼内的垂直交通联系起来。构想中的环形轨道与悬挂式载具,为研究与地面活动相对分开的运输路径,提供了一种空间组织方式。
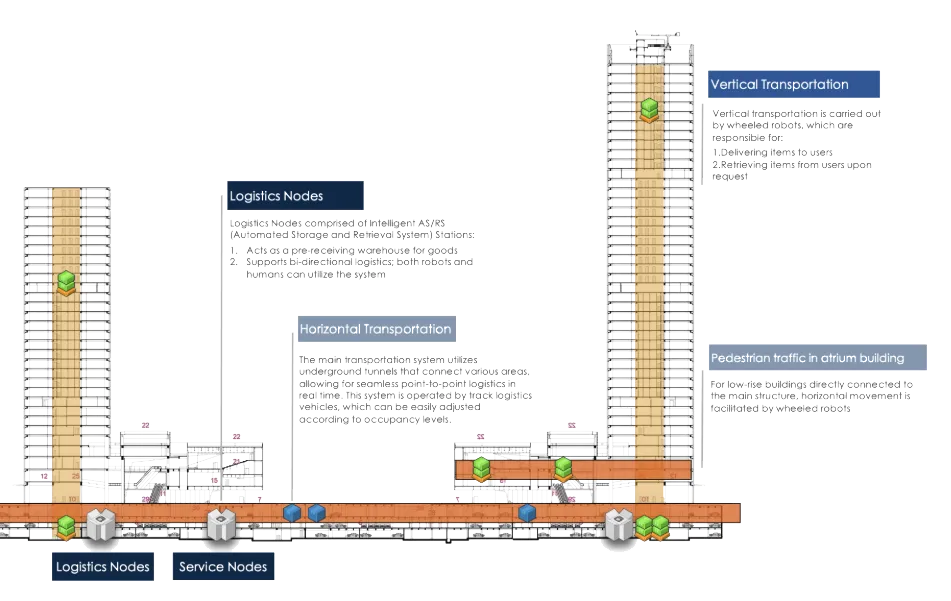
- 水平交通
- 利用适合的地下空间,通过专用通道或轨道连接区域,结合路线及占用情况配置运输设备。
- 服务节点
- 提供临时存储、接收和释放位置,支持双向物流,并组织机器人与人员使用的接口。
- 垂直交通
- 结合轮式机器人、楼层路线、电梯与闸机接入,向使用者递送物品并按需收取。
地下线路同时属于基础设施与运输系统。既有管线、排水、检修通道和施工条件约束空间布置,节点的接收与释放能力则约束运输组织。线路设计需要把两类条件共同核对,避免形成车辆能够通过、载具却无法及时进入或离开的局部环节。
方案还探索轨道沿线不连续布设供电与通信装置、由运输单元承担更多能源与感知职责的设计方向。研发中需要进一步明确能源来源与补能方式、通信覆盖、停车条件,以及故障设备如何被接近和取回。地下网络作为系统构想,需要回到具体场地进行线路与节点验证。
地下通道车辆与专用轨道提供不同的水平运输组织。前者通过通道连接区域,并依据线路占用安排点到点运输;后者以轨道和悬挂载具约束运动路径。两者都需要确定停止位置、节点接口和维护接近方式,选择应依据场地及预期任务负载展开。
非电气化轨道将更多能源与感知职责放到轨道车,减少沿线持续布设供电、通信装置的需求。自发电与感知能力属于该方向的研究内容:自发电需明确外部能源来源、转换过程与可获得的能量,并与移动、通信和感知的功耗共同核对,形成完整能源收支。
软件把分段运输组织为任务链
完整系统包含面向使用者的应用、设备之间的协同,以及执行运输的硬件。使用者看到的可能是一次服务发起和一个完成结果,背后则需要同时考虑载具、路线、交换位置和后续设备的可用状态。
系统将设备与基础设施按可协作的智能代理组织:机器人报告可用性和移动条件,节点报告存储位置,运输环节提供通行状态。协调系统据此判断下一阶段是否具备条件。信息模型需要保持设备、位置和任务之间的对应,使分散的局部动作服务于同一运输目标。
应用软件生态连接服务与运输
应用生态连接使用者、商户和运营人员的不同职责。用户需求先转化为订单与备货,再形成可执行的装载和运输任务;运输开始后,进度、交接和异常信息返回对应责任人。业务订单与设备任务需要关联,但各自有独立的处理阶段和完成条件。
机器人管理将订单中的运输需求分配到可用设备和路线,并跟踪实际执行。用户与商户应用、订单处理、任务协同、设施接入和运营记录构成完整软件范围;各部分通过明确的状态与结果交接,分别承担发起、处理、执行和管理职责。
任务、载具与交接状态保持关联
一次交接同时改变物品位置、承运设备和后续路线。任务、BOX 与存储位置的关联应随物理结果更新,并区分已请求、处理中和已确认等阶段。即使消息延迟,系统也需要能够指出最后一次确认的位置,避免软件进度先于实际交接。
中断恢复应先核对物理状态,再决定动作。如果 BOX 已离开发送端,而接收端尚未确认,重复发出同一动作可能造成冲突。系统设计需要提供状态核查、受影响位置的保留,以及必要的人工介入点,使恢复从可确认的交接阶段继续。
容量与能源共同影响调度
跨环节调度需要向后续链路检查接收条件。节点已满、电梯繁忙或设备即将补能时,上游继续发运可能只增加在途等待。调度研究应同时观察后续容量、设备可用性与任务时效,判断是立即出发、在节点等待,还是调整下一段运输安排。
返程与逆向物流也需要进入这一判断。空载具回收、物品退回与收集任务,同样使用存储位置、路线容量和能源。把双向流转放在一起研究,才能评估网络是否适合预期的全天运营节奏。
从有限链路开始,验证网络连接
网络验证宜从边界明确的连续链路开始:确定起终点、载具规格、交接位置与责任主体,完成送达、返回和空载具回流,再逐步增加设备与建筑。每次扩展都检查新接口是否改变等待、占用和恢复条件,使局部验证能够支撑下一阶段设计。
评估应覆盖移动时间、资源等待、节点停留与最终交接,并观察高峰需求、设备中断和日常维护对完整循环的影响。平均时间之外,任务是否能够按约定条件接续、故障后是否能查清物品位置,同样决定网络是否适合持续运行。
- 链路时间
- 总时间中,移动、等待设备、节点暂存与最终交接分别占多少?
- 节点容量
- 一段时间内有多少载具进入和离开,停留多久,位置占满后怎样组织后续任务?
- 交接一致性
- 实际位置与报告状态是否相符,中断的交换如何检查并恢复?
- 能源与维护
- 在哪里补能、清洁、检修和取回故障设备,这些工作如何影响服务时段?
- 共享空间
- 路线和等待位置如何与人员、出入口、既有交通及维护要求相互配合?
- 服务运营
- 谁装载、谁取用、谁处理异常,物品跨运营主体或建筑流转时如何衔接责任?