让机器人与楼宇协同工作
机器人在楼宇内连续作业,需要同时处理跨楼层通行、共享资源使用和物品交接。YOGO 将电梯 AIoT、Mesh 多机协同与自适应对接纳入同一套系统设计,衔接设备状态、移动决策与机械动作,让单段运输能够接续为完整服务。
三类接口,构成连续作业的基础
一次跨楼层转运包含多个转换:机器人从装载点移动到梯口,等待共享通道,进入电梯,再到接收点完成交接。每个转换都有不同的前提。能够到达梯口,不等于电梯已经可用;能够停靠货架,也不等于两端已经具备传输条件。系统需要分别确认位置、设备状态与交接状态。
YOGO 围绕这些转换设计三类接口:电梯 AIoT 提供设施状态与通行动作的连接,Mesh 网络支持机器人之间的信息交换,取送分离模块建立机器人与货架的机械联系。三者分别解决设施接入、资源协作和物理交接,再通过任务状态将动作前后衔接起来。
电梯 AIoT:连接不同楼层的通行
电梯是楼宇内的共享资源。机器人要把乘梯纳入服务路线,除了到达梯口,还需要与设施状态和通行动作相互配合。
电梯 AIoT 的核心是感知、通信与执行之间的闭环。感知提供设备运行状态,通信传递请求和状态变化,执行接口衔接呼梯、选层等约定动作。机器人依据设施反馈组织等待、进梯和出梯,并结合本体感知确认门口与周边空间,避免将指令回执直接等同于可通行状态。
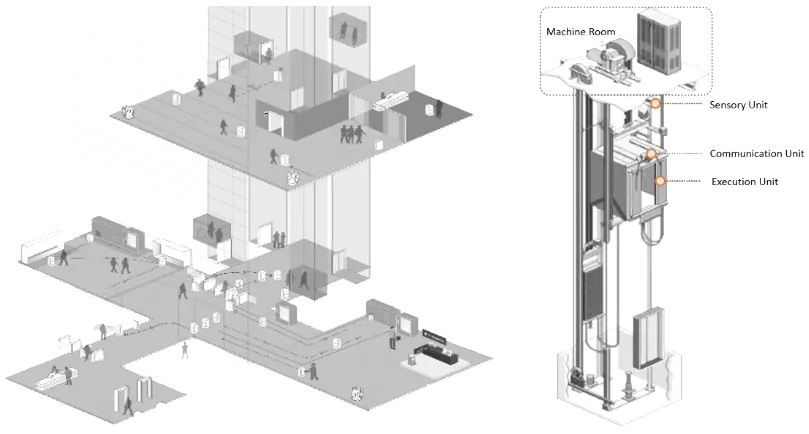
- 感知
- 获取电梯运行等相关状态,并将观测对应到具体设备和任务阶段。
- 通信
- 传递设备状态、通行请求与结果反馈,保持机器人和设施之间的信息联系。
- 执行
- 通过约定接口发起设施动作,并结合后续状态确认动作结果。
4G + 2.4G,为现场通信增加一条路径
电梯厅、井道和楼层交界处具有不同的无线覆盖条件。YOGO 采用 4G 与 2.4GHz 双通信通道,将远程服务连接与邻近设备交互纳入通信设计,并通过 Ad-Hoc 自组网支持现场设备直接交换信息。
- 双通道通信
- 两种通道提供不同的连接路径。评估时应覆盖轿厢移动与楼层切换,并检查信号变化后消息是否仍然有效、未完成请求如何核对;覆盖、干扰和设备配置共同决定连接效果。
- Ad-Hoc 自组网
- 自组网使邻近设备直接通信,减少局部交互对远程链路的依赖。接入范围、设备身份与消息时效需要与现场任务对应,才能让收到的信息成为当前行动的有效依据。
现场适配:采用非侵入式安装思路,具体仍需结合电梯型号、接口条件、通行权限和无线覆盖,与楼宇管理方共同确认并完成联调。
多机协同:共享信息,协调通行
多机运行的约束集中在共享资源:电梯一次可服务的任务、闸机通道的占用,以及梯口允许等待的空间。协同需要在单机导航之外,组织这些资源的使用次序和释放条件。
YOGO 通过 Mesh 网络支持机器人与楼宇设备共享相关信息,为排队、避障和通行协作提供通信基础。网络可达性与调度决策承担不同职责:网络把状态送达,运行策略依据设备位置、资源占用和通行规则决定何时行动。信息更新后,后续任务也需要重新核对当前条件。
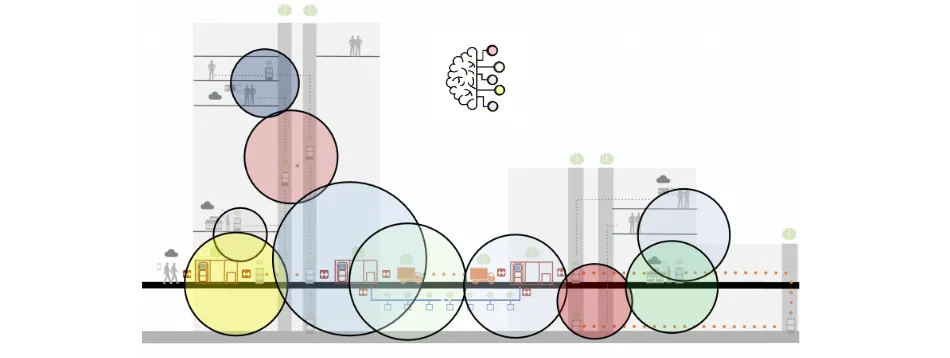
从局部网络,到多个群组之间的联系
单一 Mesh 群组组织邻近设备的通信,多个群组之间的联系将信息范围延伸到不同楼层和区域。范围扩大后,仍需区分本地即时状态与其他区域的任务信息:前者影响当前通行,后者参与后续路线与任务安排。这样可以在共享信息的同时,保持每个区域清楚的协作边界。
以共用通道为例,理解协同过程
共享现场信息
核对相关机器人位置、设施状态与通道占用,形成同一阶段的协作依据。
协调通行次序
依据可用空间、设备能力与行人优先规则,安排等待位置和通过次序。
行动并更新状态
通过、退出或任务取消后更新占用状态,为后续设备释放资源。
机群运行需要同时验证通信与交通组织。机器人数量、电梯容量、人员活动和等待位置都会影响完成任务的节奏;网络规模不能直接换算为运输能力,运力应以实际任务链路和现场负载评估。
取送分离:连接移动运输与物品交接
取送分离将移动运输与固定交接点分开组织。机器人负责在路线中搬运,配套货架提供装载、接收或暂存位置,专用传输机构完成两端之间的物品转移。自动化的重点落在对接姿态、机械接合和交接确认三个环节。
YOGO 的自适应对接结合导航定位、机械适配与传感反馈。导航先把机器人送入货架附近的对接范围,机构进一步修正高度与前后配合关系,传感器再提供接合状态。不同阶段逐步收敛位置偏差,使大范围移动能够落实为传输接口所需的局部对齐。
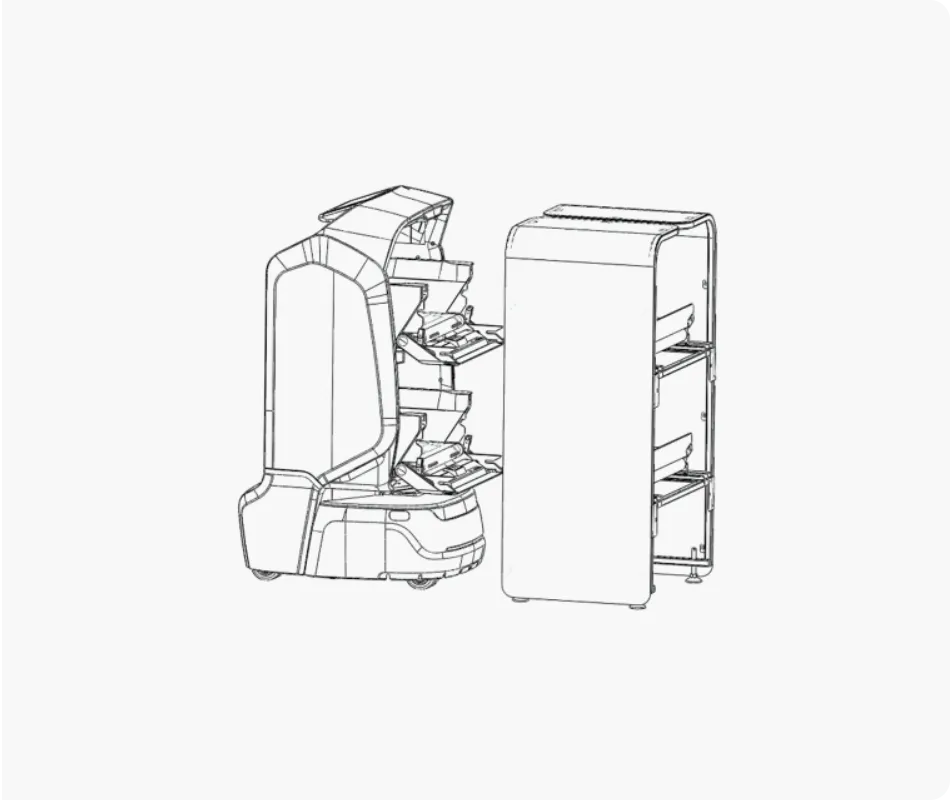
到点通信,准备对接
机器人到达货架对接点后,通过通信协调打开带有对接机构的门,为后续动作做好准备。
识别标记,调整位置
识别货架上的反光条,通过导航运动调整前后、左右方向的位置,让机器人接近正确的对接姿态。
机构适配,完成对齐
取送分离模块与货架上的自适应机构配合,完成高度和前后方向的定位对齐,适应现场地面条件。
传感反馈,闭环确认
模块上的传感器检测货架对接杆,为对接运动提供反馈,使对接过程形成闭环控制。
对接完成后,建立物品传输的动力联系
完成对接后,机器人通过对接端的强力轮向货架传送带传递动力。定位确定两端的空间关系,机构接合建立动力通路,传送带随后承担物品移动。对接反馈、传输动作与交接后的物品位置需要分别确认,才能判断这次交接完成到哪一步,并为后续动作提供依据。
固定交接点还能分开组织人员备货和机器人运输。前后环节围绕同一个接收位置交接,不必完全同步到达;实际能否形成这种时间上的缓冲,取决于货架配置、可用位置与业务规则。路线设计因此需要同时考虑物理传输与位置占用。
适用配置:需要支持该能力的机器人、取送分离模块及配套货架。它与标准仓格开门后由人员装取物品的流程不同;物品尺寸、包装、载荷与安装偏差需符合所选设备的要求。
从设备连接,走向完整的服务过程
连续作业依赖每次转换都有可检查的完成条件:设施可以通行、共享资源已经释放、物品交接已经确认。三项技术分别提供这些条件所需的接口,再由任务流程组织先后次序。
- 楼层之间
- 电梯 AIoT 连接机器人与楼宇设施,支撑跨层通行。
- 机器人之间
- 共享信息支持多台设备协调使用通道和设施。
- 机器人与货架之间
- 自适应对接把移动运输与物品传输连接起来。
楼宇协同的工程重点,是让空间路线、设备接口与任务状态相互对应。项目评估应从完整行程出发,逐项确认设施接入、共享通道和自动交接的条件,再通过单项接口测试与连续任务验证检查衔接。这样的系统设计,使机器人能够在既有建筑中形成可实施、可维护的作业链路。