讓機器人與樓宇協同工作
機器人在樓宇內連續作業,需要同時處理跨樓層通行、共享資源使用和物品交接。YOGO 將電梯 AIoT、Mesh 多機協同與自適應對接納入同一套系統設計,銜接設備狀態、移動決策與機械動作,讓單段運輸能夠接續為完整服務。
三類介面,構成連續作業的基礎
一次跨樓層轉運包含多個轉換:機器人從裝載點移動到梯口,等待共享通道,進入電梯,再到接收點完成交接。每個轉換都有不同的前提。能夠到達梯口,不等於電梯已經可用;能夠停靠貨架,也不等於兩端已經具備傳輸條件。系統需要分別確認位置、設備狀態與交接狀態。
YOGO 圍繞這些轉換設計三類介面:電梯 AIoT 提供設施狀態與通行動作的連線,Mesh 網路支援機器人之間的資訊交換,取送分離模組建立機器人與貨架的機械聯絡。三者分別解決設施接入、資源協作和物理交接,再通過任務狀態將動作前後銜接起來。
電梯 AIoT:連線不同樓層的通行
電梯是樓宇內的共享資源。機器人要把乘梯納入服務路線,除了到達梯口,還需要與設施狀態和通行動作相互配合。
電梯 AIoT 的核心是感知、通訊與執行之間的閉環。感知提供設備運作狀態,通訊傳遞請求和狀態變化,執行介面銜接呼梯、選層等約定動作。機器人依據設施回饋組織等待、進梯和出梯,並結合本體感知確認門口與周邊空間,避免將指令回執直接等同於可通行狀態。
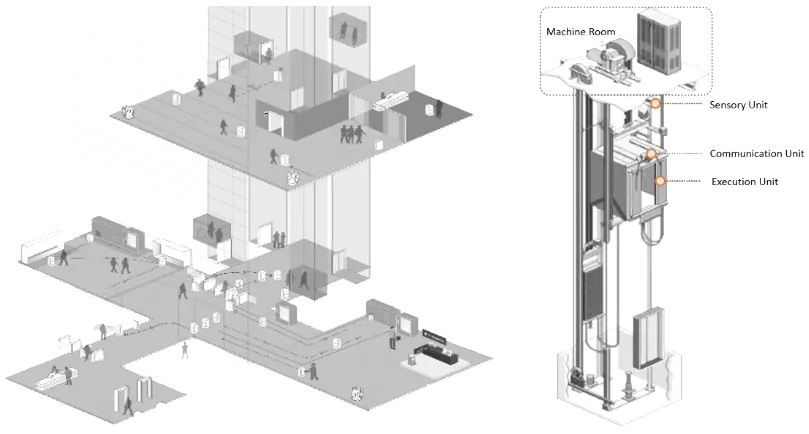
- 感知
- 獲取電梯運作等相關狀態,並將觀測對應到具體設備和任務階段。
- 通訊
- 傳遞設備狀態、通行請求與結果回饋,保持機器人和設施之間的資訊聯絡。
- 執行
- 通過約定介面發起設施動作,並結合後續狀態確認動作結果。
4G + 2.4G,為現場通訊增加一條路徑
電梯廳、井道和樓層交界處具有不同的無線覆蓋條件。YOGO 採用 4G 與 2.4GHz 雙通訊通道,將遠端服務連線與鄰近設備互動納入通訊設計,並通過 Ad-Hoc 自組網支援現場設備直接交換資訊。
- 雙通道通訊
- 兩種通道提供不同的連線路徑。評估時應覆蓋轎廂移動與樓層切換,並檢查訊號變化後訊息是否仍然有效、未完成請求如何核對;覆蓋、干擾和設備配置共同決定連線效果。
- Ad-Hoc 自組網
- 自組網使鄰近設備直接通訊,減少局部互動對遠端鏈路的依賴。接入範圍、設備身份與訊息時效需要與現場任務對應,才能讓收到的資訊成為當前行動的有效依據。
現場適配:採用非侵入式安裝思路,具體仍需結合電梯型號、介面條件、通行權限和無線覆蓋,與樓宇管理方共同確認並完成聯調。
多機協同:共享資訊,協調通行
多機運作的約束集中在共享資源:電梯一次可服務的任務、閘機通道的佔用,以及梯口允許等待的空間。協同需要在單機導航之外,組織這些資源的使用次序和釋放條件。
YOGO 通過 Mesh 網路支援機器人與樓宇設備共享相關資訊,為排隊、避障和通行協作提供通訊基礎。網路可達性與排程決策承擔不同職責:網路把狀態送達,運作策略依據設備位置、資源佔用和通行規則決定何時行動。資訊更新後,後續任務也需要重新核對當前條件。
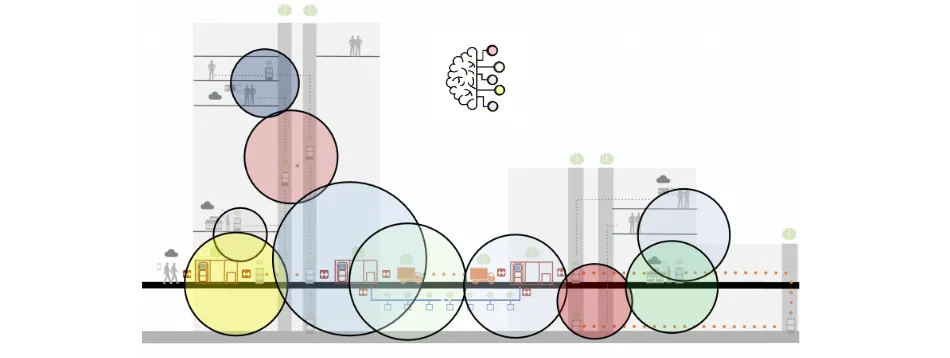
從局部網路,到多個群組之間的聯絡
單一 Mesh 群組組織鄰近設備的通訊,多個群組之間的聯絡將資訊範圍延伸到不同樓層和區域。範圍擴大後,仍需區分本地即時狀態與其他區域的任務資訊:前者影響當前通行,後者參與後續路線與任務安排。這樣可以在共享資訊的同時,保持每個區域清楚的協作邊界。
以共用通道為例,理解協同過程
共享現場資訊
核對相關機器人位置、設施狀態與通道佔用,形成同一階段的協作依據。
協調通行次序
依據可用空間、設備能力與行人優先規則,安排等待位置和通過次序。
行動並更新狀態
通過、退出或任務取消後更新佔用狀態,為後續設備釋放資源。
機群運作需要同時驗證通訊與交通組織。機器人數量、電梯容量、人員活動和等待位置都會影響完成任務的節奏;網路規模不能直接換算為運輸能力,運力應以實際任務鏈路和現場負載評估。
取送分離:連線移動運輸與物品交接
取送分離將移動運輸與固定交接點分開組織。機器人負責在路線中搬運,配套貨架提供裝載、接收或暫存位置,專用傳輸機構完成兩端之間的物品轉移。自動化的重點落在對接姿態、機械接合和交接確認三個環節。
YOGO 的自適應對接結合導航定位、機械適配與感測回饋。導航先把機器人送入貨架附近的對接範圍,機構進一步修正高度與前後配合關係,感測器再提供接合狀態。不同階段逐步收斂位置偏差,使大範圍移動能夠落實為傳輸介面所需的局部對齊。
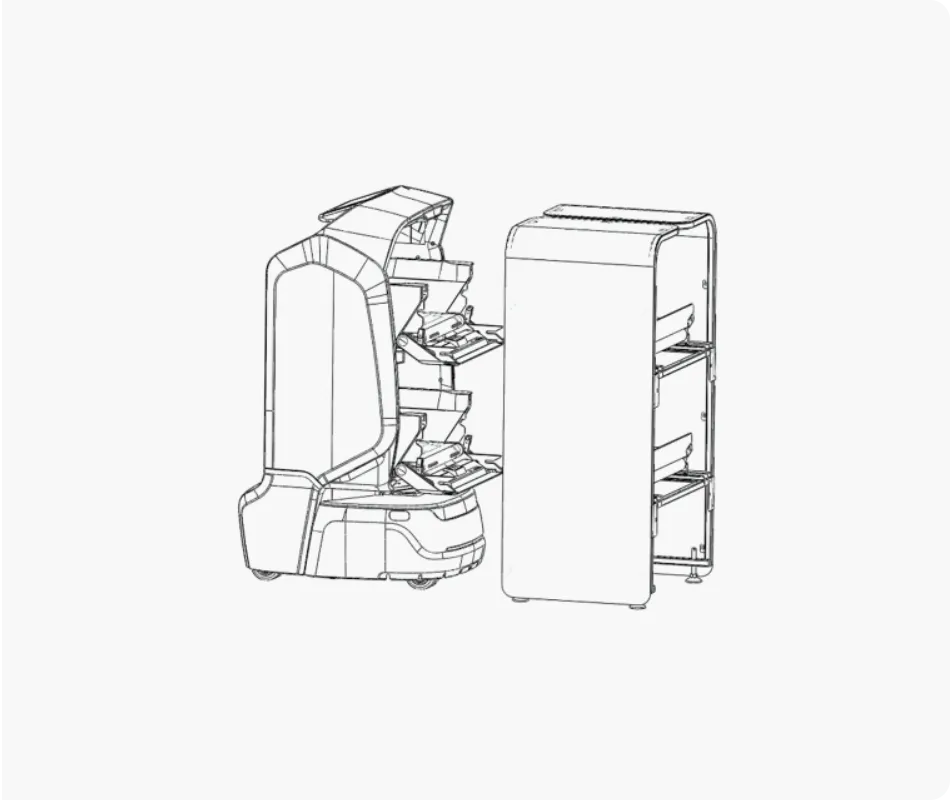
到點通訊,準備對接
機器人到達貨架對接點後,通過通訊協調開啟帶有對接機構的門,為後續動作做好準備。
識別標記,調整位置
識別貨架上的反光條,通過導航運動調整前後、左右方向的位置,讓機器人接近正確的對接姿態。
機構適配,完成對齊
取送分離模組與貨架上的自適應機構配合,完成高度和前後方向的定位對齊,適應現場地麵條件。
感測回饋,閉環確認
模組上的感測器檢測貨架對接杆,為對接運動提供回饋,使對接過程形成閉環控制。
對接完成後,建立物品傳輸的動力聯絡
完成對接後,機器人通過對接端的強力輪向貨架傳送帶傳遞動力。定位確定兩端的空間關係,機構接合建立動力通路,傳送帶隨後承擔物品移動。對接回饋、傳輸動作與交接後的物品位置需要分別確認,才能判斷這次交接完成到哪一步,併為後續動作提供依據。
固定交接點還能分開組織人員備貨和機器人運輸。前後環節圍繞同一個接收位置交接,不必完全同步到達;實際能否形成這種時間上的緩衝,取決於貨架配置、可用位置與業務規則。路線設計因此需要同時考慮物理傳輸與位置佔用。
適用配置:需要支援該能力的機器人、取送分離模組及配套貨架。它與標準倉格開門後由人員裝取物品的流程不同;物品尺寸、包裝、載荷與安裝偏差需符合所選設備的要求。
從設備連線,走向完整的服務過程
連續作業依賴每次轉換都有可檢查的完成條件:設施可以通行、共享資源已經釋放、物品交接已經確認。三項技術分別提供這些條件所需的介面,再由任務流程組織先後次序。
- 樓層之間
- 電梯 AIoT 連線機器人與樓宇設施,支撐跨層通行。
- 機器人之間
- 共享資訊支援多臺設備協調使用通道和設施。
- 機器人與貨架之間
- 自適應對接把移動運輸與物品傳輸連線起來。
樓宇協同的工程重點,是讓空間路線、設備介面與任務狀態相互對應。專案評估應從完整行程出發,逐項確認設施接入、共享通道和自動交接的條件,再通過單項介面測試與連續任務驗證檢查銜接。這樣的系統設計,使機器人能夠在既有建築中形成可實施、可維護的作業鏈路。