從感知到行動,機器人的硬體基礎
從環境觀測到輪組運動,遞送機器人需要完成一條連續的感知與控制鏈路。YOGO 將多感測器、分散式處理、結構與模組介面、輪式懸掛及電源管理共同設計,使資訊處理、機械承載和能源分配圍繞同一項服務任務工作。
系統架構與子系統分工
機器人本體同時承擔觀測、計算、運動、承載與供能。感測器採集環境和機身運動,處理單元形成位置與通行判斷,底盤輸出移動;框架承受模組載荷,電源系統維持各部分運作。機械、電氣和資料介面共同決定這些子系統能否作為整機協同。
YOGO 將結構、電子硬體和底層軟體共同研發,採用分散式處理組織多個計算單元。局部感知與運動控制處理機身附近的即時變化,路線和任務層面則決定整體移動目標。兩類職責通過通訊與狀態回饋銜接,使硬體響應與服務過程保持一致。
- 硬體層
- 機器人、AIoT 設備與第三方設備,提供現場觀察和物理執行能力。
- AI + 作業系統
- 智慧中樞與作業系統連線資訊,協調不同硬體的運作。
- 應用層
- 使用者、管理者和商戶通過相應應用發起、組織和管理服務。
三層結構體現服務系統中的職責分工。以下重點討論機器人本體硬體;電梯接入、閘機聯動與多機協同,可結合樓宇協同技術文章進一步了解。
多感測器感知與定位
定位、障礙檢測與場景識別回答的是相互關聯的問題:機器人在哪裡,周圍有什麼,以及這些物體怎樣影響通行。YOGO 將雷射、視覺、紅外、超聲波與慣性測量結合,形成混合多級定位感知方案。
不同感測方式提供不同的約束:距離測量描述物體與機身的幾何關係,影像提供可識別的場景特徵,慣性測量描述自身運動。融合時需要考慮各自的觀察範圍、採集時間和資訊質量,避免把同一時刻無法直接對應的觀測簡單疊加。多源感知的價值在於互補與校驗。
參考遞送平台採用 23 個 CPU、36 個感測器。下表列出主要感知器件,並非 36 個感測器的完整分項;實際安裝配置隨具體機型而變化。
| 感知器件 | 數量 | 系統中的作用 |
|---|---|---|
| 超聲波 | 6 | 補充機身周圍的距離與近距離觀測,與雷射、視覺等資訊共同用於鄰近環境判斷。 |
| 雷射雷達 | 1 | 測量周圍空間的幾何與距離關係,參與定位、路線判斷和鄰近障礙檢測。 |
| 紅外感測器 | 9 | 在對應安裝位置提供近距離觀測,補充機身周邊局部區域的環境資訊。 |
| 攝影機 | 2 | 採集影像特徵,用於場景理解、視覺定位,以及對環境中人員的識別。 |
慣性測量與資訊交叉驗證
IMU,即慣性測量單元,提供運動與姿態變化資訊;雷射和影像則以外部環境為參照。兩類觀察分別描述“機身怎樣運動”與“環境相對機身怎樣變化”,為解釋同一段位移提供不同依據。
定位結果需要在連續移動中保持一致。機器人轉彎、經過重複紋理區域或視野發生變化時,可通過不同來源的觀測檢查位置判斷是否合理。混合多級定位因此同時關注精度、魯棒性和獨立驗證,並在具體路線中檢查觀測條件變化對結果的影響。
視覺 SLAM 與場景識別
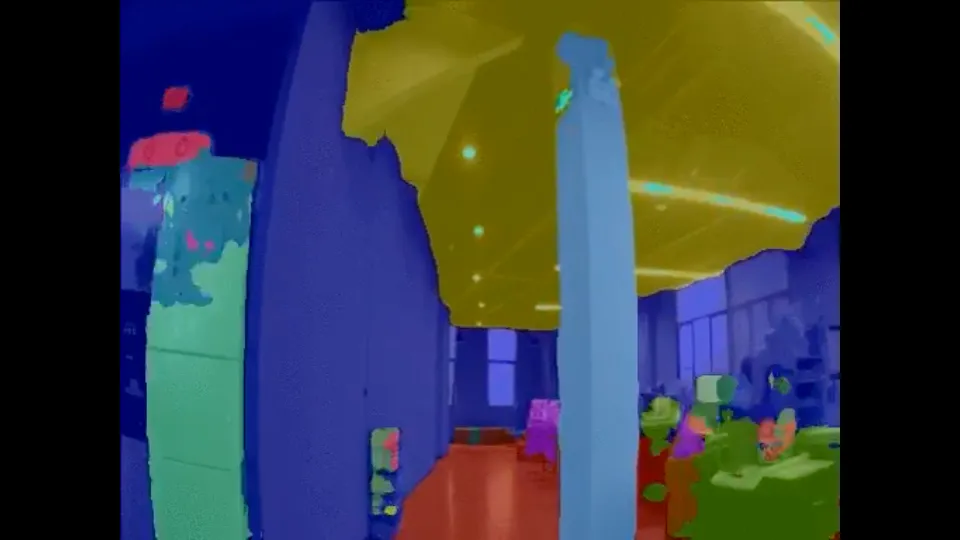
視覺 SLAM,即同步定位與地圖構建,通過連續影像中的特徵對應估計運動,並維護空間參照。它處理的是一系列畫面之間的關係:哪些特徵仍然可見、視角怎樣變化,以及這些變化對應怎樣的位移。地圖與當前觀測的對應關係,為後續定位提供依據。
YOGO 結合影像處理與深度學習識別人體、人臉等視覺特徵。場景識別回答物件類別與所在區域,定位回答機器人自身的位置,兩者服務於不同判斷。在共用通道中,識別到行人還需要結合相對位置、移動方向和當前通行條件,才能組織等待與禮讓。
多級決策與運動控制
YOGO 的多級控制讓不同級別的感測器配合相應處理單元,由多個微處理器參與計算,再通過自研硬體通訊作業系統與分散式演算法協調。設計重點是明確各層的輸入、輸出與響應職責,使局部觀測能夠及時影響當前動作,也讓運動結果返回上層任務。
局部控制與整體路線處理不同的時間和空間尺度。鄰近障礙變化會影響當前可行的移動,目的地與路線則約束後續方向。兩層銜接時,需要區分“路線仍然有效”與“此刻可以繼續移動”,避免只依據全域目標忽略局部通行條件。
運動本身也會改變感測器觀察到的內容。機器人與物體的相對位置發生變化後,後續觀察會為下一步判斷提供依據。因此,感知、判斷與執行是隨運作持續更新的過程,貫穿路線中的每一段移動。
臨邊與通道條件的判斷
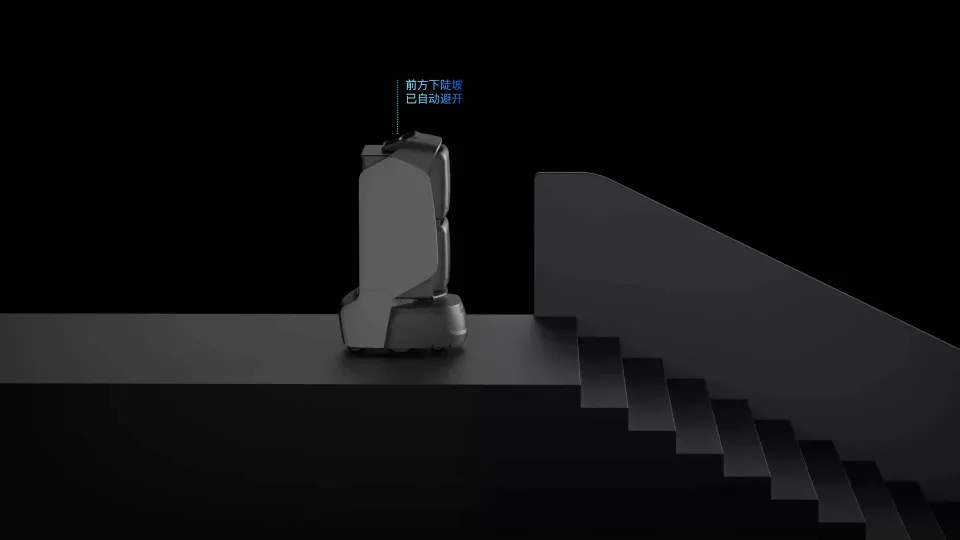
接近下坡臨邊時,判斷重點是前方地面是否仍然支援行進。感測觀測需要轉化為對當前移動方向的約束,並在位置變化後持續更新。臨邊動畫展示了從觀察地麵條件到調整行進方向的局部回饋過程。
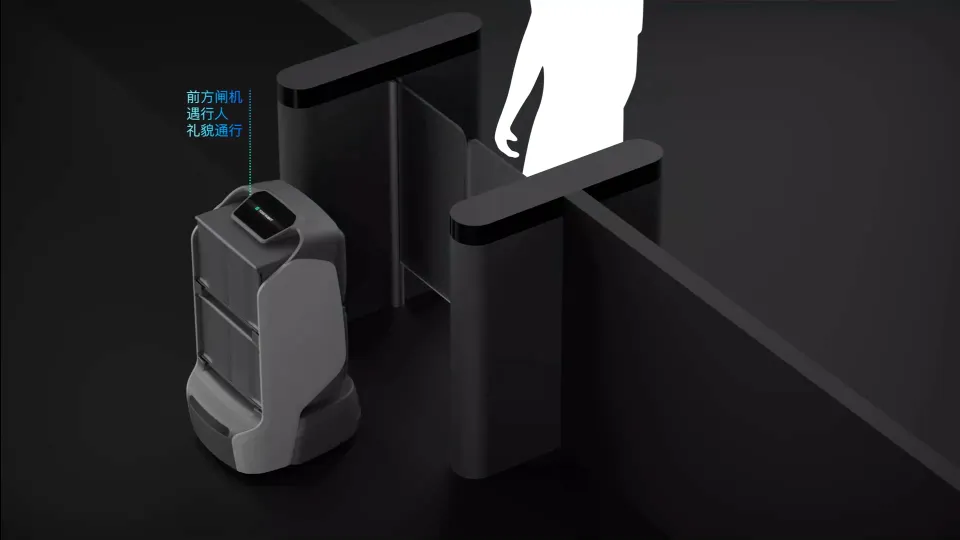
閘機通道涉及設備狀態與空間狀態兩類條件。識別到閘機後,還要判斷通道是否開放、前方是否有人,以及等待位置是否合適。這些資訊與路線一起參與決策,使設備識別、人員禮讓和實際通過形成連續動作。
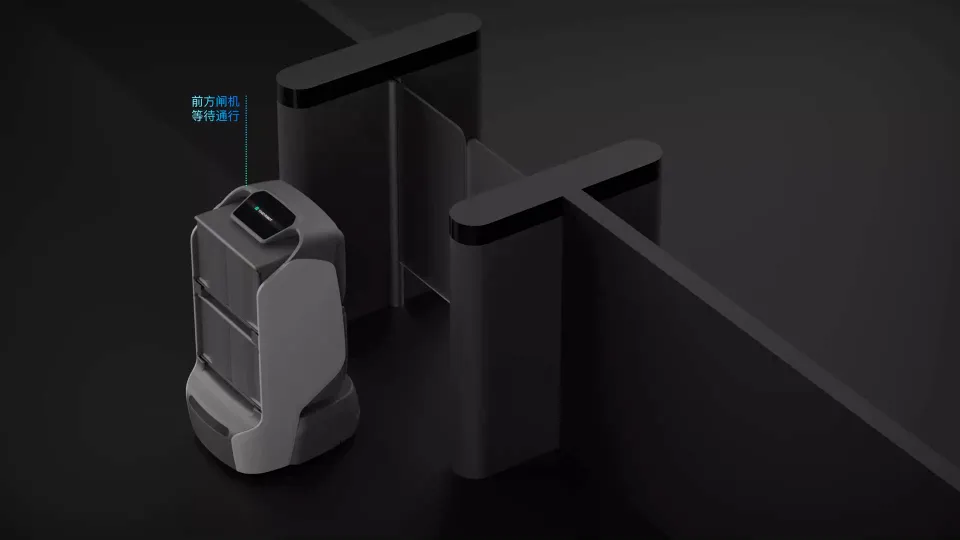
本體感知與樓宇設備資訊的配合
YOGO AIoT 將機器人與電梯、閘機等樓宇設備連線起來。本體感測器觀察物理環境,設施連線則提供通行點的資訊與協作能力,兩者承擔同一通行過程中的不同職責。
例如電梯入口處的移動,同時涉及機器人所在位置、人員活動與設施運作狀態。現場路線與設備連線需要一起安排,可用介面、通行權限和通訊條件決定協作如何落實到具體專案。
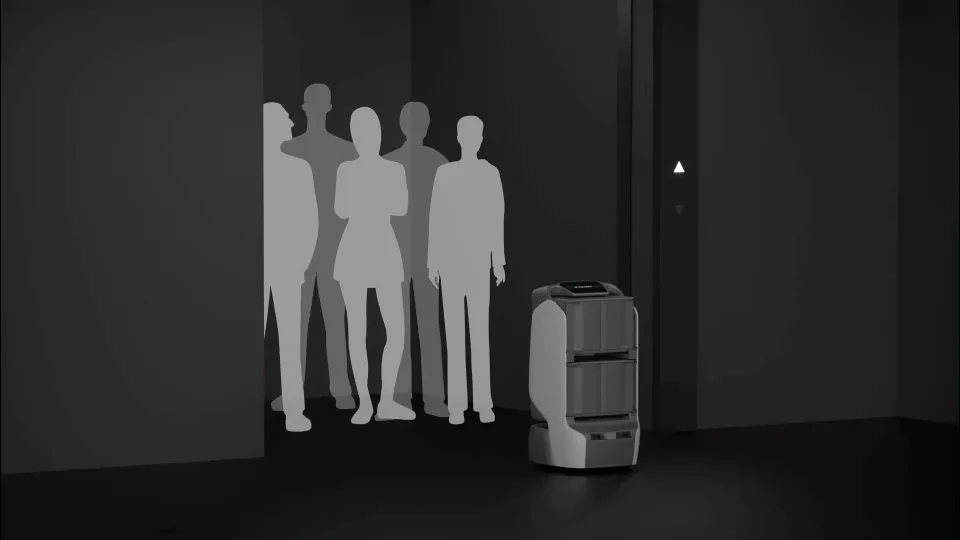
機身結構與模組供電介面
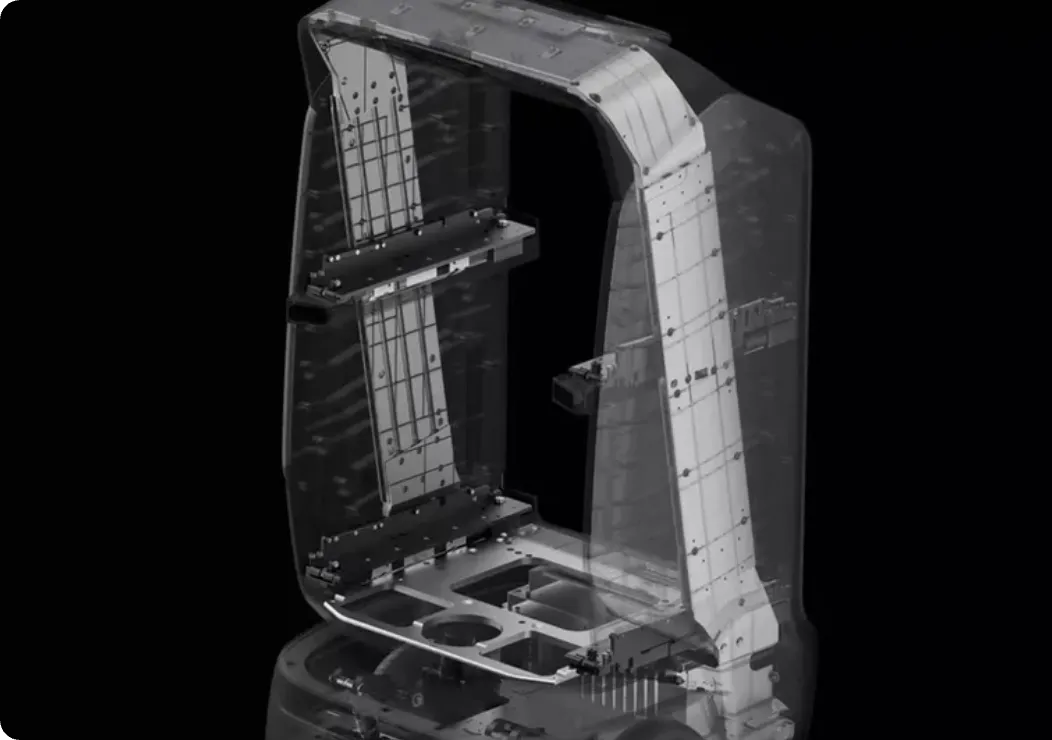
機身結構為設備提供物理承載基礎。YOGO 遞送平台將鋅合金結構與纖薄外形結合,在有限的機身空間內安排支撐框架、模組位置與移動底座。
結構承載與內部設備佈置
內部框架連線模組安裝位置與移動底座,承擔設備支撐和載荷傳遞。外形尺寸、內部空間與承載路徑相互制約:為模組留出空間的同時,也要維持安裝連線的穩定性,並考慮機身移動時載荷分佈對底座的影響。
模組佈置需要同時考慮定位基準、固定方式與維護接近空間。模組如何拆裝、載荷落在哪裡、與相鄰器件保留多少空間,都會影響整機整合。YOGO 將框架與服務功能共同設計,使承載結構能夠對應具體模組和內部設備佈局。
能源導軌與模組整合
能源導軌為匹配模組提供供電連線,使模組安裝位置與電源接入保持對應。機械固定解決定位與承載,電氣接入解決能源供應;兩者需要在同一裝配關係中確認,避免僅以外形適配判斷模組是否可用。
完整模組整合還包括控制介面。機械連線、電源容量與控制通訊分別決定模組能否裝入、能否穩定供能,以及能否參與任務。選配時應共同核對這三方麵條件,並將模組的運作狀態和故障響應納入整機驗證。
輪式底盤與減震懸掛
底盤將機器人的載荷與運動連線到樓宇地面。YOGO 面向室內的瓷磚、木紋地板、水泥地等表面研發輪式底盤,輪組佈置、地面接觸與懸掛機構是其中相互關聯的組成部分。
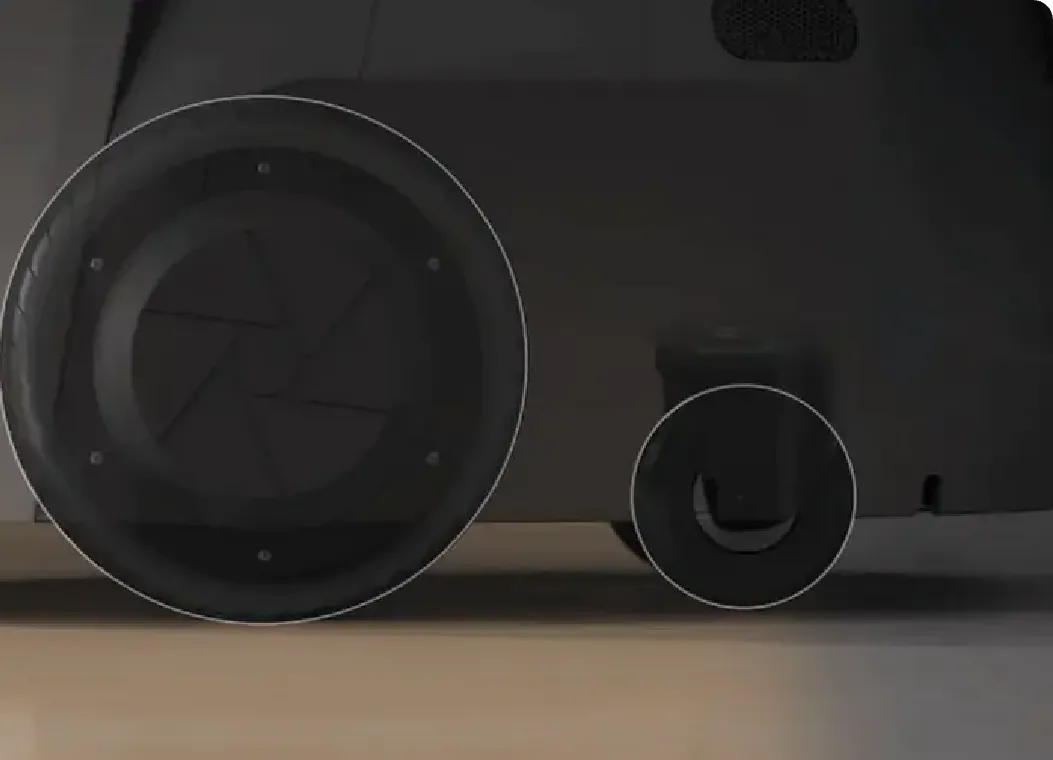
地面接觸與路線條件
輪組與地面的接觸條件影響驅動和支撐。乾燥或潮溼表面、接縫、門檻及細小高度變化,會使同一底盤面對不同約束。評估時需要把地材、載荷與路線幾何一起考慮,並檢查轉彎、停靠和對接等局部位置,而不只驗證直線行駛。
輪組特寫中可以看到較大的驅動輪與較小的支撐輪,它們的位置關係參與底座的支撐與移動。可通過的坡度、縫隙和門檻,則需要根據所選機型的運作條件評估。
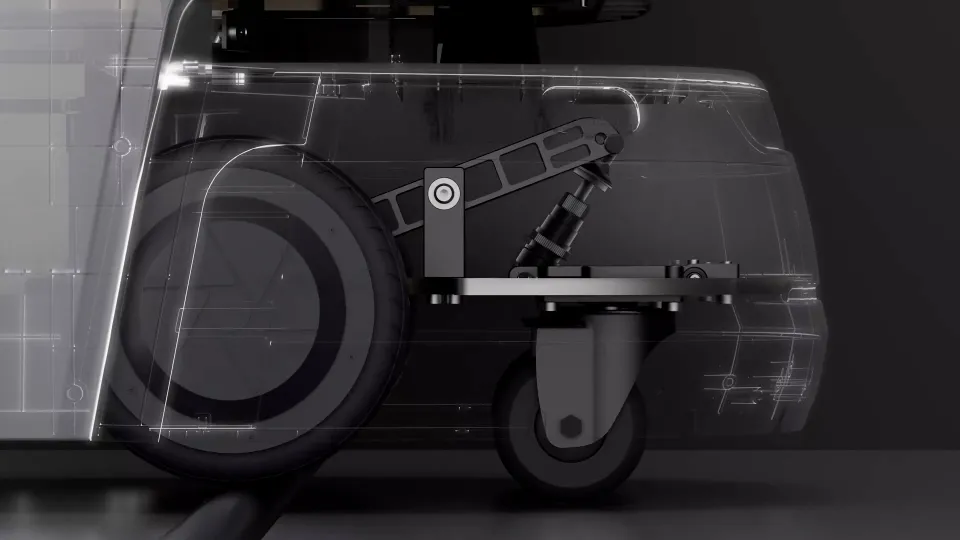
Z 型交叉減震懸掛的運動關係
Z 型交叉減震懸掛通過連桿與減震器,讓輪組和機身產生受約束的相對運動。輪組經過地面銜接處時,位移經機構傳遞並由減震器緩衝,減少衝擊直接傳向機身。動畫中的輪組、連桿與減震器分別展示了地面輸入、運動傳遞和緩衝作用。
懸掛效能要放在整機狀態下理解。輪組接觸、載荷分佈和機構可用行程共同影響機身姿態與設備承受的運動;轉運物品、內部感測器與對接機構也會受到這些變化影響。路線驗證因此需要覆蓋相應載荷和地麵條件。
自主充電與電源管理
電源系統既承擔供電,也參與服務過程的組織。YOGO 將電量狀態與集中電源管理、自主找樁對接及充電介面連線起來,把任務接續與設備補能納入同一運作過程。
基於雲的集中電源管理
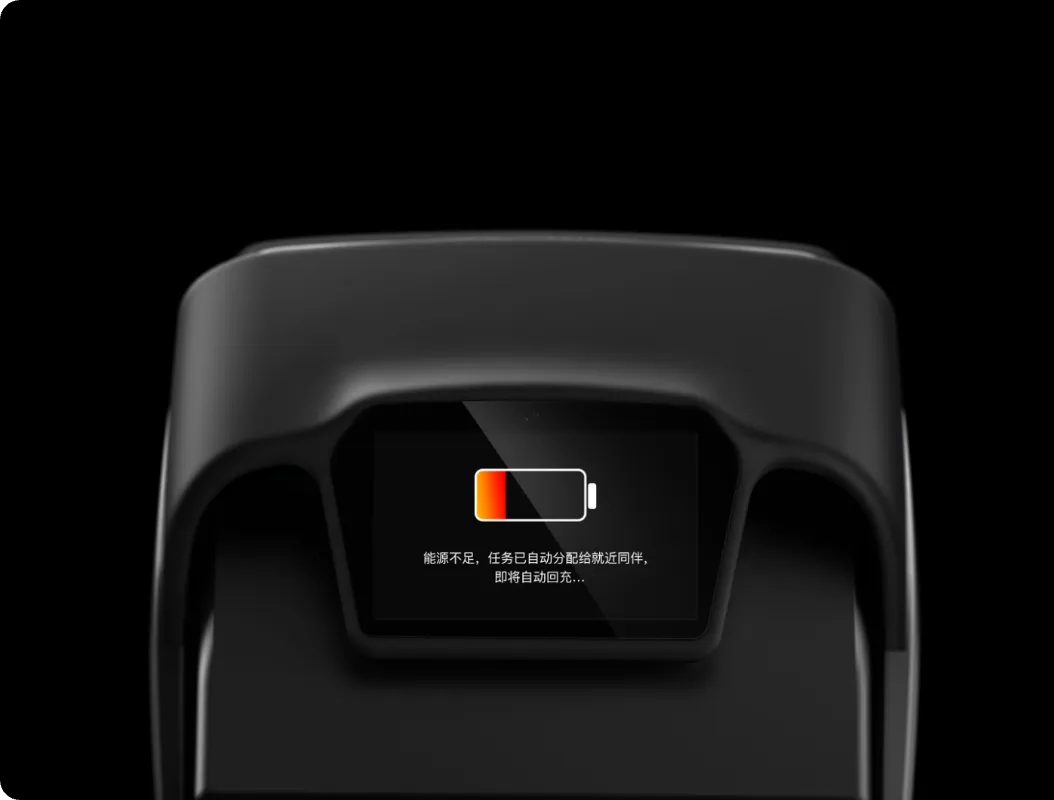
當系統檢測到電量不足時,可以將任務交給附近的機器人,由低電量設備返回充電。單臺設備的能源狀態由此能夠影響機群中的工作分配,讓補能安排與服務任務建立聯絡。
低電量任務轉交需要明確接續邊界。當前任務進行到哪一步、物品是否已經裝載、附近設備是否可用,以及充電站是否可達,都會影響安排。任務分配與物品轉移應分別核對,確保系統狀態與實際承載位置一致,再組織設備返回補能。
充電站接近、對齊與電氣連線
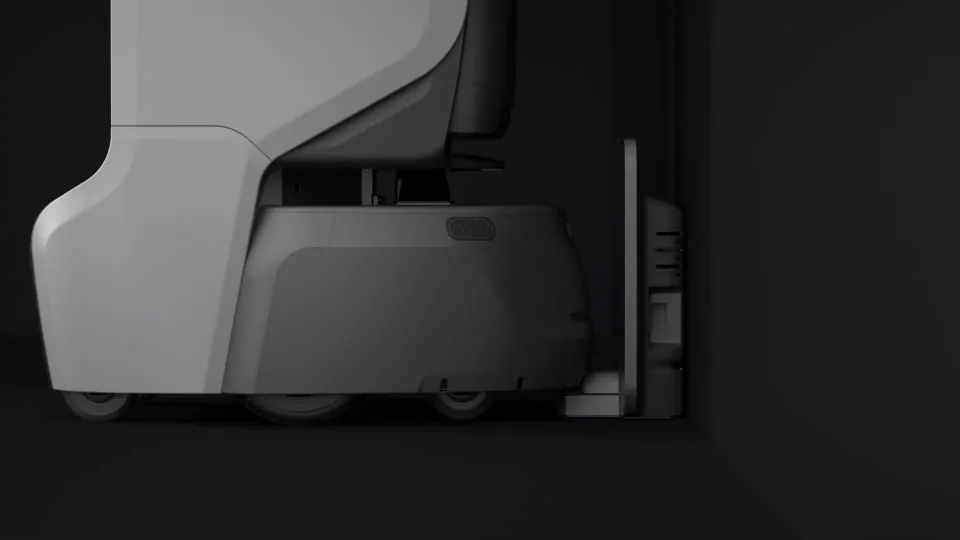
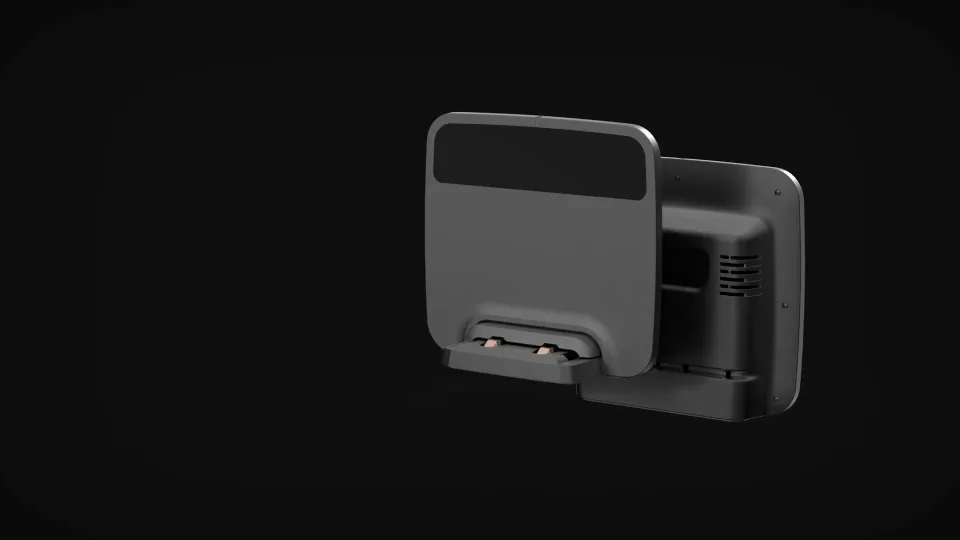
自主充電將導航接近轉化為電氣連線。機器人先尋找充電樁、進入對接區域,再通過移動底座的姿態調整讓介面對齊。站點位置、接近路線、周圍淨空與介面結構共同決定這一過程能否重複完成,因此充電部署也屬於整條服務路線的設計範圍。
遞送平台的參考充滿電時間為 3 小時,具體時間隨電池配置與充電條件變化。補能計劃還需要考慮任務負載、充電點可用性和服務排班:充電時長與可用工作時段一起決定設備如何進入下一輪任務。
充電介面防護與維護條件
自動伸縮保護罩通過開合控制充電介面的露出與遮蔽,為接觸位置提供物理防護。電氣防護還需要處理帶電部位接近和漏電等風險。機械保護與電氣保護分別承擔不同職責,應結合人員接近、對接及退出過程共同驗證。
防腐設計關注清潔、消毒過程中可能接觸的液體和氣體。充電設備因此需要同時面對正常連線過程與日常維護環境;部署時應將清潔方式與設備適用的防護要求對應起來。
分散式計算與底層作業系統
YOGO 通過自研的硬體通訊作業系統與分散式演算法,連線多個微處理器,承擔多終端混合計算。計算工作分佈在不同硬體中,以降低對單一高效能處理器的依賴。
分散式計算的難點在於跨單元協作。不同處理結果需要具有可對應的設備身份、時間和狀態,接收方才能判斷它們是否適用於同一動作。處理分工、通訊和狀態管理共同構成計算平台,決定局部響應如何與整機任務銜接。
微核心與不同處理器的適配
微核心將基礎核心機制與其他系統服務分開,元件通過通訊協作。YOGO 的底層設計面向不同微處理器,讓計算職責與適合的硬體對應。架構設計還需要明確服務之間的依賴和故障影響範圍,使處理單元的適配與整機協作能夠分別驗證。
恢復、備份與運作環境
恢復與備份圍繞具體故障設計。某個模組失去響應時,需要識別受影響的資料與動作,再決定哪些任務可以保留、哪些動作應停止,以及恢復後從什麼狀態繼續。元件級故障處理由此與整機任務接續建立清楚的關係。
環境適應同樣是整機驗證問題。高溫等條件會與處理負載、供電和內部設備佈置相互影響;適用範圍需要依據具體配置的驗證結果確定。評估計算平台時,應同時核對環境溫度、持續負載及部署條件,而非只考察單個處理器的參數。
從本體計算延伸到樓宇系統
樓宇尺度的系統進一步把本體計算與外部設備連線。分散式作業系統叢集協調多工與多硬體操作,資料驅動的認知系統處理相關資訊,Mesh 網路支援機器人群組共享狀態。本體的局部感知與執行由此能夠接續電梯、閘機和應用軟體中的任務,而各層仍需保持明確的輸入輸出與責任邊界。