高頻往返
覆蓋多個科室與時段,銜接日常持續流轉。
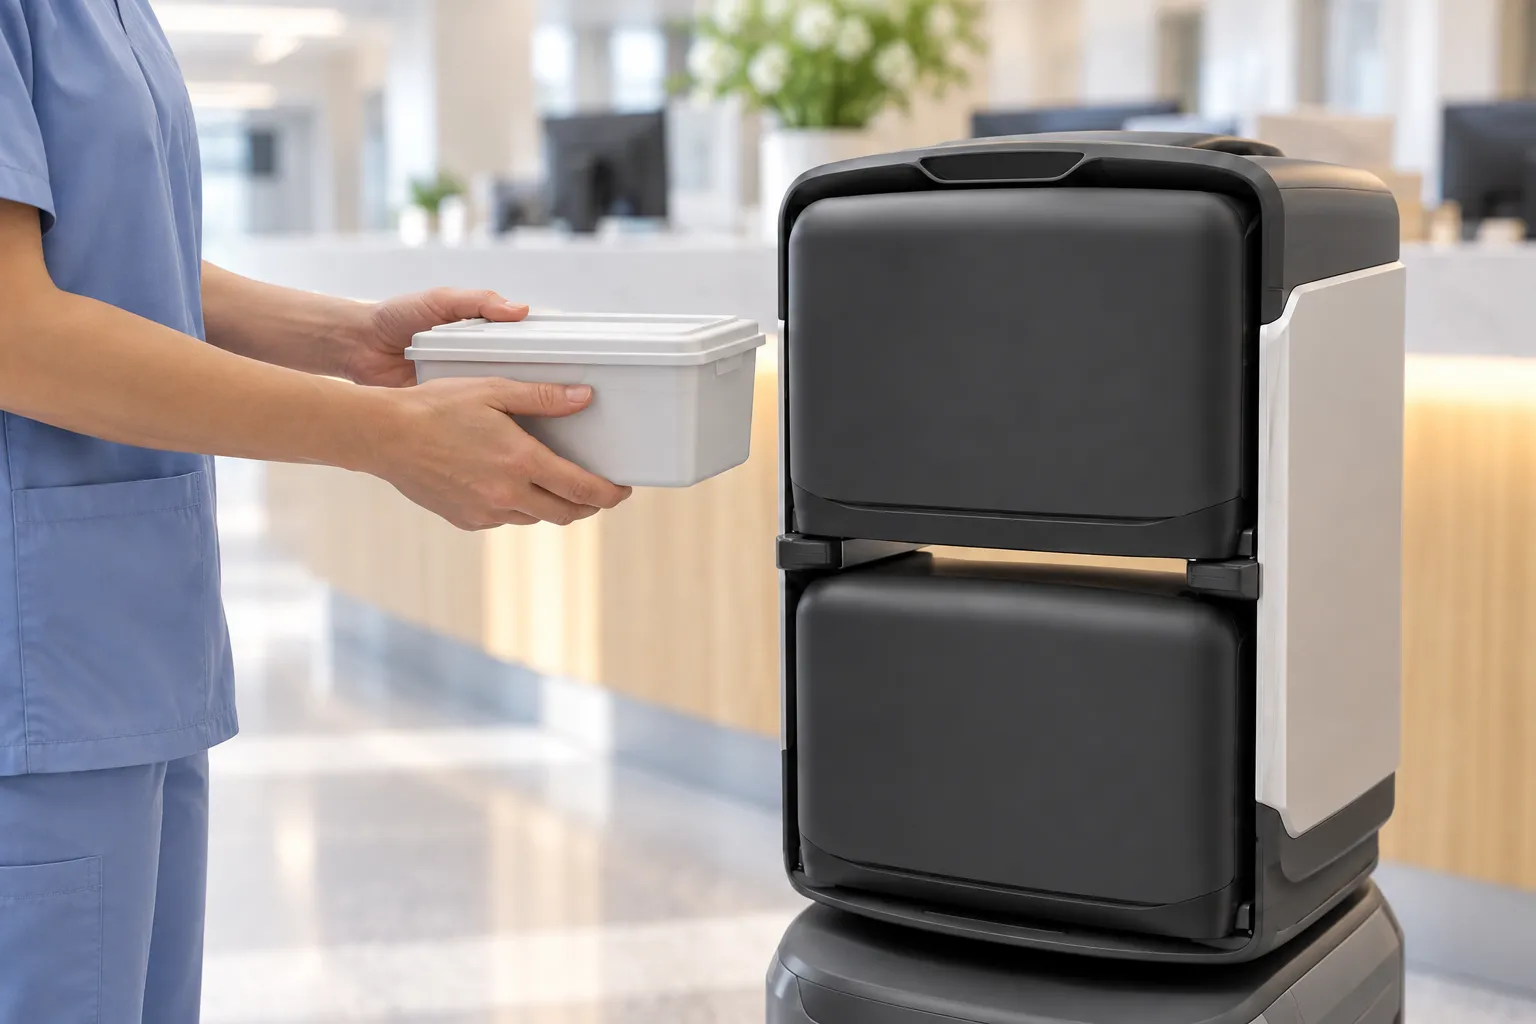
科室分散、往返頻繁,早高峰又集中送檢。先理清裝載、到站與簽收的責任,再安排機器人承擔運輸。
送檢點
樓內短駁 · 跨樓轉運
核對標本箱,完成簽收
送檢點、可承運標本及運輸條件,由院方結合實際業務確認。
覆蓋多個科室與時段,銜接日常持續流轉。
明確裝載人、接收人,以及到站與簽收的留痕方式。
高峰駐點,平峰共享,讓配置跟隨送檢節奏。
從科室發起需求,到檢驗科確認接收,沿著一項任務看清人員、軟體與機器人的協作。
科室完成標本與運輸箱封裝,呼叫機器人並選擇檢驗科接收點。機器人到點後,送檢人員完成權限核驗,將標本箱裝入指定箱格,確認發運。
標本送檢
準備裝載交接
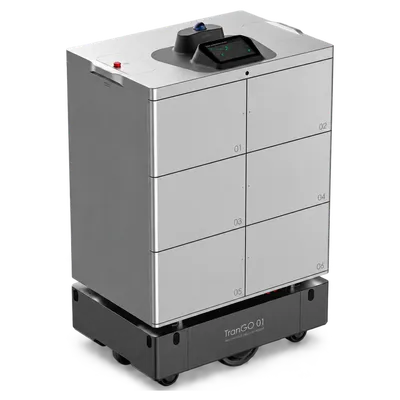
KAGO 承擔樓內短駁,TRANGO 連線不同樓棟。標本箱在關閉的箱格內運輸,按路線聯動電梯與自動門;如需跨機器人接駁,由約定人員完成交接。
同一樓棟
病區 → 檢驗科
KAGO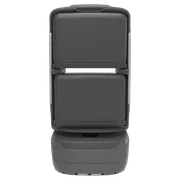
不同樓棟
送檢樓棟 → 中心檢驗科
TRANGO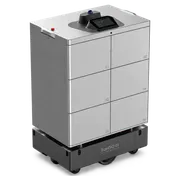
檢驗科人員收到到站提醒,核驗權限後開倉取箱,核對並確認簽收。發現異常時按約定路徑上報,任務保留交接結果。
檢驗科交接
異常按約定路徑上報
介面、權限及交接規則按專案確認。
從醫院全景,到醫護交接的近景。選擇路線、播放流程,或點擊步驟檢視;2D 與 3D 保持同一進度。
路線簡化為同一示意層,未展示乘梯;時間已壓縮。裝卸由人員完成;箱格開合與交接動作為示意,具體以選型配置為準。下層僅作建築空間示意。未連線設備或院內系統。
路線簡化為同一示意層,未展示乘梯;時間已壓縮。裝卸由人員完成;箱格開合與交接動作為示意,具體以選型配置為準。下層僅作建築空間示意。未連線設備或院內系統。
以中心檢驗科為核心,組合三種模式。高峰將機器人配置在標本密集點,平峰由多個科室共享接單。
高峰密集點位
機器人駐在標本密集科室或採血點附近,持續接單,完成裝載與短駁轉運。
固定節奏流轉
針對常規標本回收與固定線路發運,按設定班次到指定站點收發,提前約定班次與交接責任。
日常常規需求
平峰或常規需求下,由科室發起呼叫,系統分配適合的機器人前往指定地點執行任務。
分層配置不要求每份標本都換車。單樓內可由 KAGO 直達;跨樓路線可由 TRANGO 執行。如需接駁,在規劃階段明確交接點與負責人員。
任務接入、分配、狀態監控、異常記錄與報表統計共同支撐運作。可以獨立使用;需要院內系統協同時,再確認可選 API 介面範圍。
科室、採血點、病區與檢驗科發起任務,完成裝載與接收。
分配機器人,監控任務與設備狀態,保留轉運過程與簽收記錄。
在授權路線接入相容的電梯與自動門,規劃待命和充電點。
告警進入、異常識別、過程處理、狀態確認、記錄沉澱;恢復條件與續接規則在聯調時確認。
先確定點位、路線、權限與交接規則,再逐步擴展。以下週期為階段參考,實際安排取決於現場改造數量與接入範圍。
3–5 天
梳理送檢科室、檢驗科、點位、路線與交接規則。
1–2 周
完成所需電梯、自動門等設備的授權接入。
1 周
機器人部署、地圖建模、任務配置與權限設定。
1–2 周
完成機器人、通行設備與完整送檢流程的場景測試。
1–2 周
小範圍上線試跑,處理問題並回顧運作。
需要溫控的標本,由院方配置合適的隨車保溫箱。容器適配、全程運輸條件及送達時限,應按標本要求與實際路線確認並驗證。
流程跑通、交接清晰、運作穩定、記錄可查。試點前與院方約定可測量的驗收條件,再用完整送檢任務驗證。
任務可發起、可分配、可完成。
送樣端與接收端責任清晰,簽收留痕可查詢。
約定路線上的電梯、自動門接入可用。
在指定樓層、走廊與常規人流環境下穩定運作。
異常提醒與任務記錄可檢視。
現場培訓完成,科室可按 SOP 操作。
不是必須,可以獨立運作;如有系統協同需求,再通過標準介面評估接入範圍。
方案包含刷卡鑑權、箱格鎖控、到達提醒與簽收留痕。具體機器人版本、鑑權方式和權限配置,需在方案設計與聯調時確認。
跨機器人接駁由人員交接,自動搬箱不在本方案範圍內。需要跨機器人接駁時,應明確交接點、人員及確認規則。
按需使用院方配置的保溫箱,主動製冷和固定送達時長不在標準承諾範圍內。應針對標本類型與路線,確認運輸條件和驗收標準。
提供部署培訓、試運轉跟進、異常處理與遠端支援、例行巡檢。服務時段與響應承諾以專案協議為準。
帶上送檢點、檢驗科位置、分時段任務量、樓宇平面與交接要求,從完整流程試點開始,再擴展到更多科室。
規劃醫院試點